 Hjem / Nyheder / Industri nyheder / Forståelse af DC-motorer: Sådan laver du en enkel konstruktion vs. professionelle mikro-DC-motorer
Forståelse af DC-motorer: Sådan laver du en enkel konstruktion vs. professionelle mikro-DC-motorer
 2026.06.03
 Industri nyheder
A DC motor konverterer elektrisk jævnstrømsenergi til mekanisk rotationsenergi ved hjælp af interaktionen mellem et magnetfelt og strømførende ledere. Du kan bygge en almindelig jævnstrømsmotor med et batteri, kobbertråd, en permanent magnet og en papirclips-kommutator på under 30 minutter — men at forstå den fulde byggeproces afslører, hvorfor især kommercielle motorer mikro DC motorer , er konstrueret til sådanne præcise tolerancer. Denne artikel dækker alt fra hjemmelavede konstruktioner til professionelle mikromotorspecifikationer.
Kernekomponenter i hver DC-motor
Før du bygger eller vælger en DC-motor, skal du forstå dens grundlæggende dele. Hver komponent spiller en ikke-omsættelig rolle i at konvertere elektricitet til rotation.
- Stator: Den stationære del, der giver magnetfeltet, enten via permanente magneter eller feltviklinger.
- Rotor (armatur): Den roterende del viklet med kobberspoler, der fører strøm og genererer drejningsmoment.
- Kommutator: En segmenteret kobberring, der vender strømretningen i armaturspolerne for at opretholde kontinuerlig rotation.
- Børster: Kulstof- eller grafitkontakter, der overfører strøm fra det eksterne kredsløb til kommutatoren.
- Aksel: Udgangsakslen, der leverer mekanisk kraft til lasten.
- Hus/ramme: Giver strukturel støtte og magnetisk fluxbane i jernkernedesign.
I mikro-DC-motorer, der bruges i enheder som droner, høreapparater eller præcisionsmedicinsk udstyr, er alle seks komponenter miniaturiseret til diametre så små som 4 mm , men alligevel forbliver den underliggende fysik identisk med en industrimotor i fuld størrelse.
Sådan laver du en grundlæggende jævnstrømsmotor: Trin-for-trin
Denne gør-det-selv-konstruktion demonstrerer driftsprincippet ved brug af husholdningsmaterialer. Den er ideel til studerende, undervisere og ingeniører, der ønsker en praktisk referencemodel.
Nødvendige materialer
- 1,5 V eller 3 V AA batteri (eller batteriholder)
- Cirka 1 meter 26 AWG emaljeret kobbermagnettråd
- To store stålsikkerhedsnåle eller papirclips (til børstestøtter)
- Én neodym- eller keramisk skivemagnet (minimum 10 mm diameter)
- Sandpapir (fint korn, 400 )
- Elektrisk tape eller gummibånd til at sikre forbindelser
Trin-for-trin konstruktion
- Oprul armaturspolen: Vikl kobbertråden stramt omkring en cylindrisk genstand (f.eks. et AA-batteri) 15-20 gange for at danne en kompakt spole. Lad ca. 3 cm ledning strække sig fra hver ende som ledninger.
- Fastgør spolen: Vikl de to frie ender omkring spolekroppen to gange for at holde formen. Ledningerne skal strække sig aksialt fra midten af hver side.
- Forbered kommutatorkontakterne: På den ene ledning slibes emaljen helt af alle sider. På den anden ledning skal du kun slibe den øverste halvdel af emaljen væk. Denne asymmetri skaber den kommuterende effekt - strømmen flyder kun under halvdelen af rotationen.
- Byg børstestøtterne: Buk to papirclips til U-formede holdere og fastgør dem til batteriets positive og negative poler ved hjælp af tape. Spoleledningerne vil hvile og snurre inde i disse vugger.
- Balancer spolen: Placer spoleledningerne i papirclipsholderne. Hvis spolen drejer ujævnt, skal du forsigtigt omforme den, så dens massecentrum flugter med rotationsaksen.
- Placer magneten: Placer neodymmagneten direkte under eller over spolen. Feltet skal være vinkelret på spoleplanet i hvileposition.
- Test og fejlfinding: Giv spolen et blidt spin. Hvis den ikke fortsætter med at rotere, skal du kontrollere kontaktkvaliteten ved holderne, slibe ledningerne igen eller vende magnetens polaritet. En fungerende motor vil typisk nå 1.000–3.000 RPM på en 1,5 V forsyning afhængig af spolemasse og magnetstyrke.
DC-motorviklingskonfigurationer og deres indvirkning
I kommercielle jævnstrømsmotorer bestemmer måden, feltviklinger og armaturviklinger er forbundet på, motorens hastighed-drejningsmoment-adfærd. Der er fire standardkonfigurationer:
| Oprulningstype | Forbindelse | Hastighedsregulering | Typisk anvendelse |
|---|---|---|---|
| Serie | Felt i serie med armatur | Dårlig (hastigheden falder under belastning) | Elektrisk trækkraft, kraner |
| Shunt | Felt parallelt med anker | God (næsten konstant hastighed) | Drejebænke, ventilatorer, transportører |
| Forbindelse | Både serie- og shuntviklinger | Moderat | Elevatorer, presser |
| Permanent magnet | Ingen feltvikling; faste magneter | Godt | Micro DC-motorer, legetøj, robotter |
Permanent magnet DC (PMDC) motorer dominerer mikromotorsegmentet fordi eliminering af feltviklinger reducerer størrelse, vægt og effekttab på samme tid. De fleste mikro-DC-motorer under 50 mm i diameter bruger denne konfiguration.
Micro DC-motorer: Specifikationer, størrelser og udvælgelseskriterier
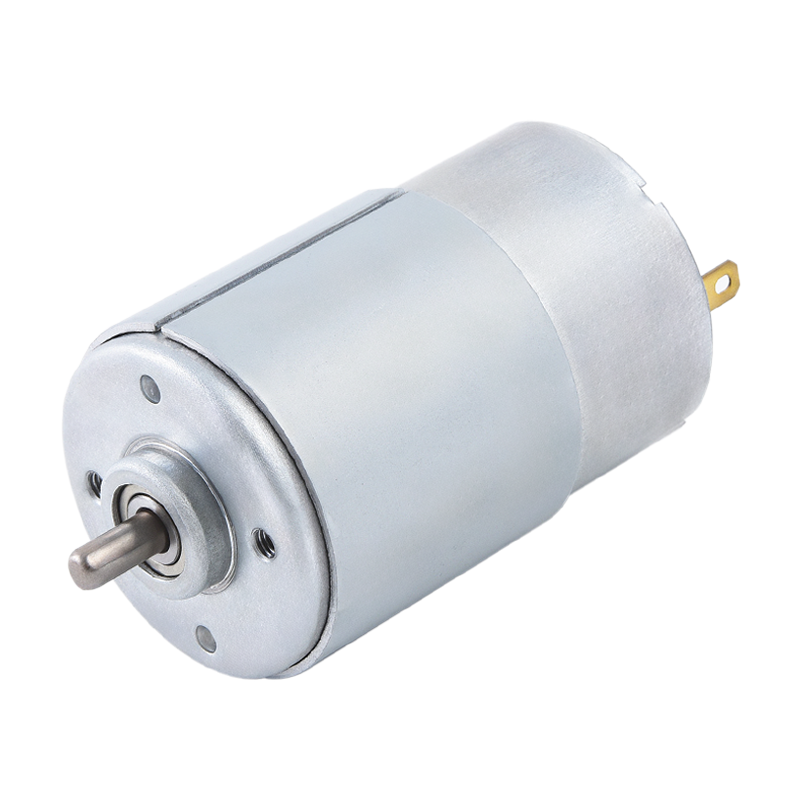
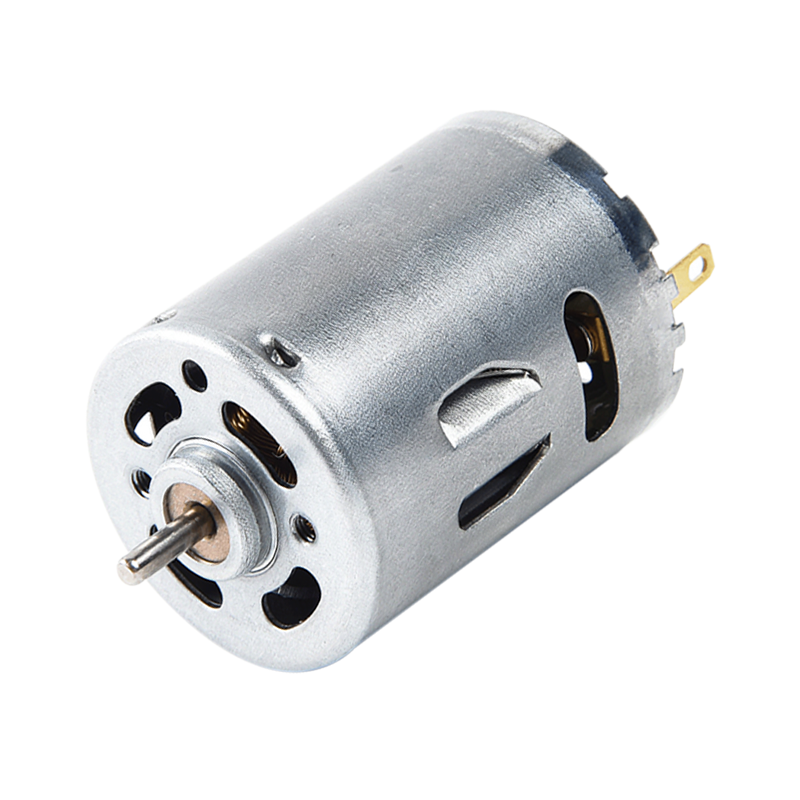
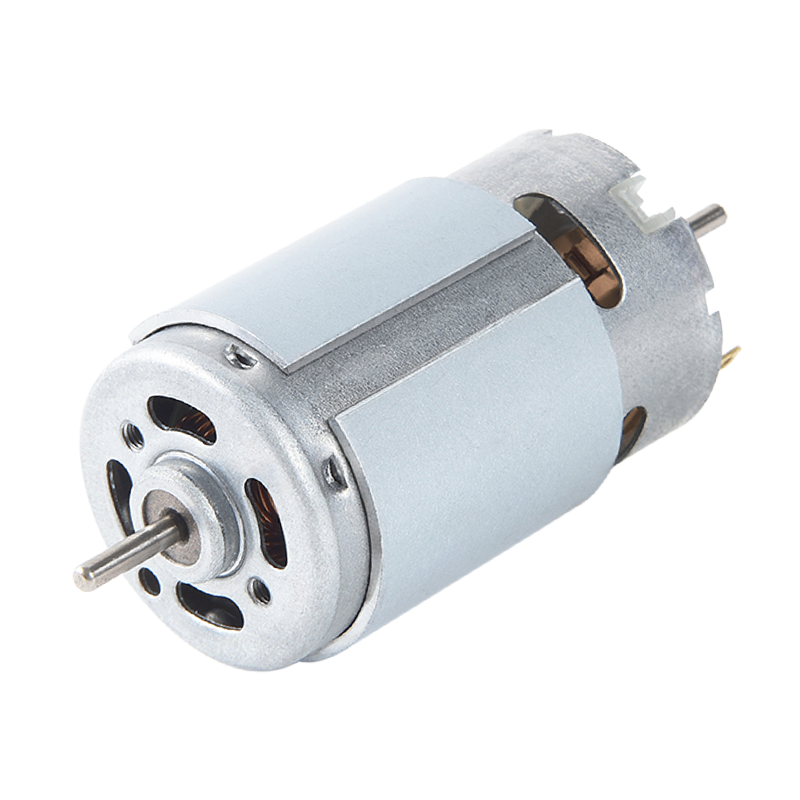
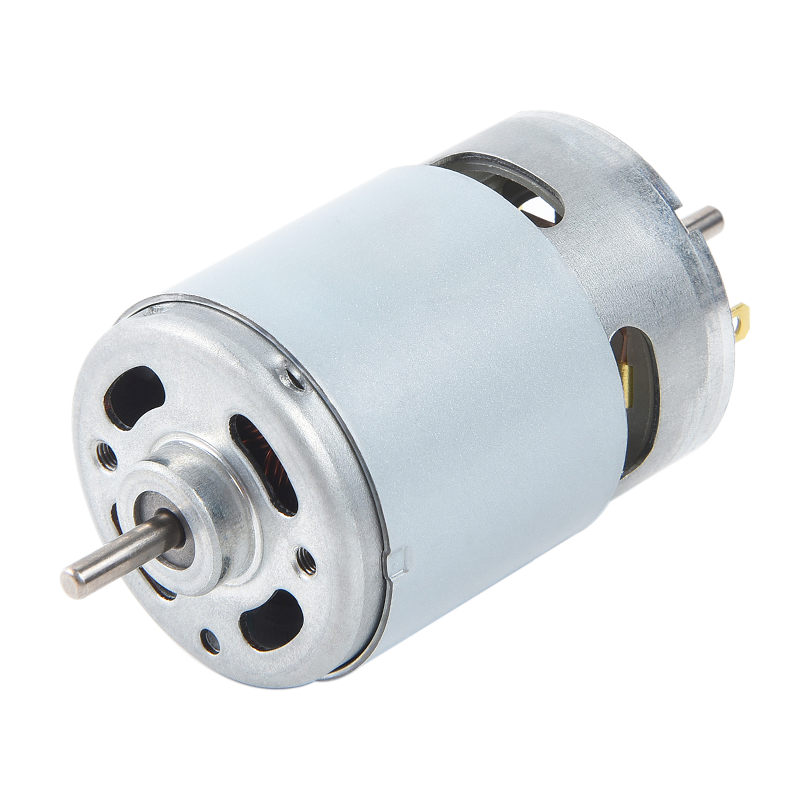
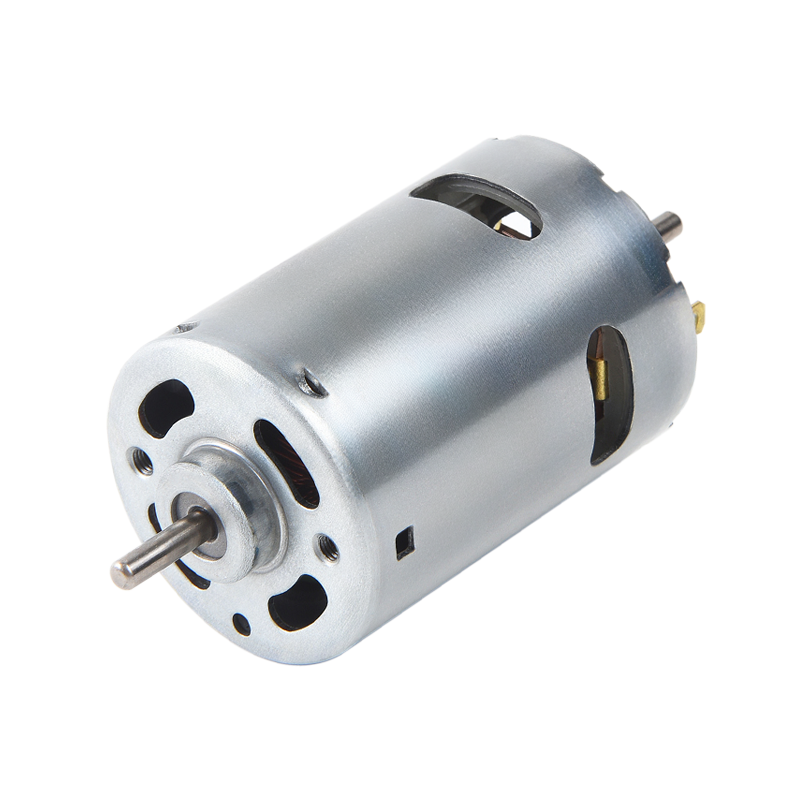
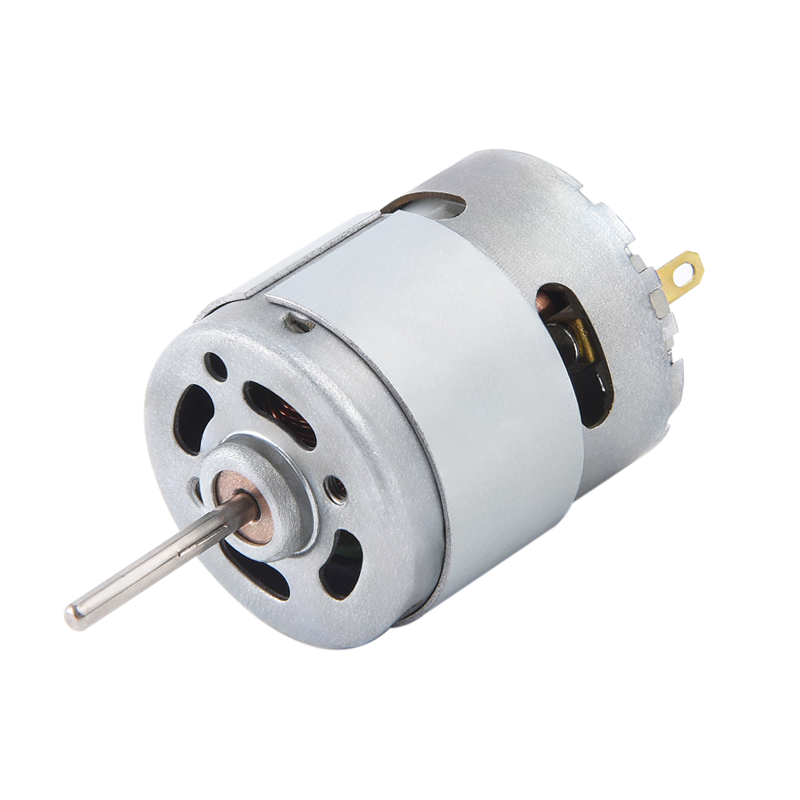
Micro DC-motorer er miniaturiserede versioner af standard DC-motorer, typisk defineret som motorer med en kropsdiameter under 36 mm og en driftsspænding mellem 1,5 V og 24 V . De er konstrueret til præcision, lavt strømforbrug og høj rotationshastighed i forhold til deres størrelse.
Almindelige Micro DC-motorstørrelsesklasser
| Betegnelse | Diameter (mm) | Typisk spænding (V) | No-Load Speed (RPM) | Staldmoment (mNm) |
|---|---|---|---|---|
| 4 mm klasse | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| 8 mm klasse | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| 12 mm klasse (130-type) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| 24 mm klasse (280-type) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| 36 mm klasse (370-type) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Nøgleparametre, der skal evalueres ved valg af en mikro-DC-motor
- KV-klassificering (RPM/V): Definerer hastighed pr. volt. En 3.000 KV motor ved 5 V yder ca. 15.000 RPM under tomgangsforhold.
- Staldmoment: Det maksimale drejningsmoment motoren kan producere ved nul hastighed. Overskridelse af denne værdi forårsager overophedning inden for få sekunder.
- Strøm uden belastning: Strøm trukket ved frit spinning, hvilket indikerer lejefriktion og børstetab. Typiske værdier: 20–150 mA for 8–24 mm motorer.
- Terminal modstand: Lavere modstand giver mere strøm og drejningsmoment, men genererer mere varme. Værdier spænder fra 0,5 Ω til 30 Ω i mikromotorer.
- Effektivitet ved driftspunkt: De fleste mikro-DC-motorer topper kl 50-75 % effektivitet ved omkring 10–20 % af stall-momentet.
Magnetiske materialers rolle i DC-motorydelsen
Valget af magnetmateriale bestemmer i høj grad en jævnstrømsmotors effekttæthed, især i mikroformater, hvor hvert milligram og hver kubikmillimeter betyder noget.
- Ferrit (keramiske) magneter: Lav pris, korrosionsbestandig, men svag energitæthed (~3,5 MGOe). Almindelig i budgetmotorer og legetøj.
- Alnico magneter: God temperaturstabilitet (anvendelig til 540°C), moderat energitæthed (~5 MGOe). Findes i ældre motordesign og specialiserede højtemperaturapplikationer.
- Samarium Cobalt (SmCo): Høj energitæthed (~18-30 MGOe), fremragende varmebestandighed (op til 300°C). Foretrukken til rumfart og militære mikromotorer.
- Neodym jernbor (NdFeB): Den højeste tilgængelige energitæthed (~35-52 MGOe). Anvendes i over 80 % af moderne højtydende mikro-DC-motorer på grund af dets evne til at levere maksimalt drejningsmoment i minimalt volumen, selvom det kræver beskyttende belægninger mod korrosion.
Skift fra en ferrit til en NdFeB-magnet af samme dimensioner kan øge en motors stall-moment med en faktor på 3-5×, hvorfor miniaturisering først blev kommercielt levedygtig, efter at NdFeB-magneter blev masseproduceret i slutningen af 1980'erne.
DC-motorhastighedskontrolmetoder
Styring af en jævnstrømsmotors hastighed er essentiel i næsten alle applikationer i den virkelige verden. De tre primære metoder passer hver især til forskellige scenarier:
Puls Width Modulation (PWM)
PWM slår hurtigt forsyningsspændingen til og fra. Ved at variere driftscyklussen - den procentdel af tid, spændingen er tændt - kontrolleres den effektive spænding og derfor hastigheden. En 50 % arbejdscyklus ved 12 V opfører sig som 6 V gennemsnitsspænding. PWM er yderst effektiv, fordi omskiftningstransistoren spreder minimal energi. Frekvenser på 20-25 kHz er almindelige for at undgå hørbar støj. Dette er standardmetoden, der bruges i Arduino-baserede motordrivere, H-bridge IC'er som L298N og de fleste mikro-DC motorcontrollere.
Armatur spændingskontrol
Variering af DC-forsyningsspændingen ændrer direkte hastigheden under basishastigheden. Denne metode giver jævn hastighedskontrol og bruges i shunt- og PMDC-motorer. Det kræver en variabel jævnstrømsforsyning eller en buck-konverter, hvilket gør den mere hardware-intensiv end PWM.
Feltsvækkelse (for sårfeltsmotorer)
Reduktion af feltviklingsstrømmen svækker magnetfeltet, hvilket tillader rotoren at rotere hurtigere end basishastigheden på bekostning af reduceret drejningsmoment. Denne teknik muliggør hastigheder over den nominelle værdi og bruges i traktionssystemer og industrielle spindeldrev.
Real-World-applikationer af mikro-DC-motorer
Micro DC-motorer er indlejret i hundredvis af hverdagsprodukter. Deres anvendelsesområde illustrerer, hvor meget teknik der er pakket ind i komponenter, der ofte vejer mindre end 5 gram.
- Medicinsk udstyr: Insulinpumper bruger 6–10 mm PMDC-motorer til at levere præcise dosisvolumener. Kirurgiske robotværktøjer er afhængige af 24 mm-klassemotorer, der er i stand til gentagen positionsnøjagtighed inden for ±0,1 mm.
- Forbrugerelektronik: Vibrationsmotorer i smartphones er mikro-DC-motorer af flad mønttype, typisk 8-10 mm i diameter, der fungerer ved 3 V med excentrisk roterende masse til haptisk feedback.
- Bilsystemer: Et moderne personbil indeholder mellem 40 og 80 små DC-motorer til funktioner, herunder spejljustering, vindueslifte, sædeplacering og HVAC-dæmpere.
- Droner og RC køretøjer: Børstede mikro-DC-motorer i intervallet 8-24 mm driver krøjnings-, stignings- og rulleakserne i små quadcoptere, selvom børsteløse designs i stigende grad foretrækkes for længere levetid.
- Industriel automation: Micro DC-motorer driver fokusmekanismerne i machine vision-kameraer og blyskruerne i kompakte CNC-trin, der kræver sub-millimeter positionering.
Almindelige DC-motorfejl og hvordan man diagnosticerer dem
Uanset om du selv har bygget en jævnstrømsmotor eller vedligeholder en mikromotor i et produkt, sparer forståelse af fejltilstande tid og forhindrer skader.
| Symptom | Sandsynlig årsag | Diagnostisk metode |
|---|---|---|
| Motoren roterer ikke | Åbent kredsløb i armatur eller børstekontakt mistet | Mål terminal modstand; bør ikke være ∞ |
| Overdreven gnistdannelse ved børster | Slidte børster, snavset kommutator eller overbelastning | Efterse kommutatoroverfladen; kontrollere strømtræk |
| Lav hastighed eller lavt drejningsmoment | Afmagnetiserede permanentmagneter eller høj børstemodstand | Sammenlign no-load hastighed med dataark; kontroller børstekontakttrykket |
| Overophedning | Kontinuerlig drift nær stall-moment | Mål strøm; sammenligne med stall nuværende rating |
| Vibration eller støj | Bøjet aksel, slidte lejer eller spoleubalance | Spin aksel i hånden; kontroller for radial slør >0,05 mm |
Børstede vs. børsteløse DC-motorer: Hvornår skal de bruges hver
Udtrykket "DC-motor" omfatter i stigende grad både børstede og børsteløse (BLDC) designs. Forståelse af afvejningen afgør det rigtige valg for hvert projekt.
- Børstede DC-motorer: Enklere styring (jævnspænding eller PWM), lavere omkostninger, men børster slides. Typisk børstens levetid er 500-3.000 timer afhængig af belastning og hastighed. Ideel til billige forbrugerprodukter, legetøj og prototyper.
- Børsteløse DC-motorer: Elektronisk kommutering via controller IC erstatter børster helt. Levetiden overstiger 10.000 timer , effektiviteten er 5-15 % højere, og spidshastighederne er højere. Påkrævet til droner, præcisionsrobotik og medicinske implantater, hvor pålidelighed ikke er til forhandling.
For en gør-det-selv-hobbyist, der bygger en første motor eller laver prototyper til en lille robot, tilbyder børstede PMDC-motorer i formfaktoren 130 eller 180 det nemmeste indgangspunkt - de er bredt tilgængelige, koster under $1 USD hver i volumen og fungerer direkte med ethvert PWM-motorførerskjold.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.