Eng



Tilbage EMF i DC-motorer
 2026.08.04
 Industri nyheder
Hvad er tilbage-EMK i en jævnstrømsmotor?
A DC motor fungerer baseret på samspillet mellem magnetiske felter og strømførende ledere. Det magnetiske felt inde i en jævnstrømsmotor genereres af permanente magneter eller elektromagneter. Når en spænding påføres ankerviklingen, strømmer der strøm gennem lederne, hvilket skaber en elektromagnetisk kraft, der producerer drejningsmoment og driver rotoren til at rotere.
Men når ankeret roterer inde i magnetfeltet, skærer lederne gennem den magnetiske flux og genererer en induceret spænding. Denne inducerede spænding virker i den modsatte retning af den påførte forsyningsspænding og ankerstrøm, som er kendt som Back Electromotive Force (Back EMF).
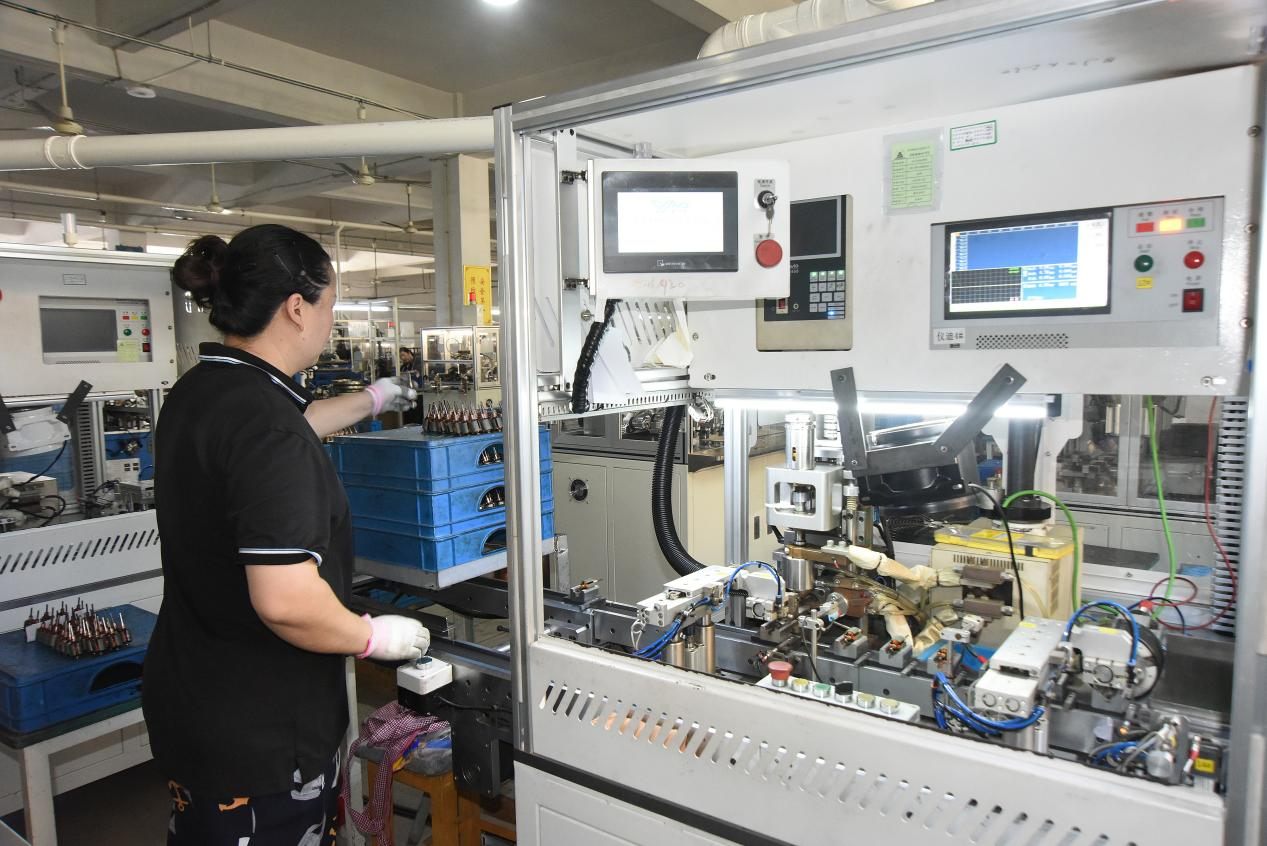
Tilbage EMF er et grundlæggende fænomen i DC-motorer. Det modarbejder naturligvis den påførte spænding og begrænser strømmen, der løber gennem ankerviklingen. Den kontinuerlige balance mellem forsyningsspænding, tilbage-EMF og ankerstrøm gør det muligt for motoren at fungere effektivt under forskellige belastningsforhold.
Den bageste EMF-ligning for en DC-motor er:
E b = (ΦNZ/60) * (P/A)
Hvor:
- E b = Tilbage EMF genereret af motoren
- Φ = Magnetisk flux pr. pol
- N = Armaturhastighed (RPM)
- Z = Samlet antal ankerledere
- P = Antal magnetiske poler
- A = Antal parallelle baner i ankerviklingen
Ligningen viser, at tilbage-EMK er proportional med motorhastigheden og den magnetiske flux. Når motoren roterer hurtigere, genereres en højere tilbage-EMF, hvilket reducerer strømmen fra strømforsyningen.
Hvordan tilbage EMF muliggør automatisk belastningsregulering
En af de vigtigste funktioner i Back EMF i en DC-motor er automatisk hastigheds- og belastningsregulering.
Drift under ingen belastning
Når en jævnstrømsmotor kører uden ekstern belastning, behøver den kun et lille drejningsmoment for at overvinde interne tab, herunder friktion og viklingsmodstand.
Fordi det nødvendige drejningsmoment er lavt, trækker motoren kun en lille ankerstrøm. Under denne betingelse bliver den genererede tilbage-EMK næsten lig med den påførte forsyningsspænding.
Forholdet mellem forsyningsspænding, tilbage-EMF og ankerstrøm kan udtrykkes som:
I a = (V - E b ) / R a
Hvor:
- I a = Armaturstrøm
- V = Forsyningsspænding
- E b = Tilbage EMF
- R a = Armaturmodstand
Da forskellen mellem forsyningsspænding og tilbage-EMK er meget lille uden belastning, forbliver ankerstrømmen lav.
Drift under øget belastning
Når en ekstra belastning påføres motorakslen, kræver motoren højere drejningsmoment for at opretholde driften. Den øgede mekaniske modstand får motorhastigheden til at falde.
Fordi tilbage-EMK er direkte relateret til motorhastighed, får reduktionen i hastigheden til at falde tilbage-EMK. Som følge heraf øges spændingsforskellen mellem forsyningsspændingen og tilbage-EMK.
Dette tillader mere strøm at strømme gennem ankerviklingen.
Den øgede ankerstrøm producerer større elektromagnetisk drejningsmoment, hvilket hjælper motoren med at overvinde den øgede belastning og vende tilbage til stabil drift ved en ny hastighed.
Denne automatiske justeringsproces gør det muligt for DC-motorer at reagere hurtigt på skiftende arbejdsforhold uden at kræve komplekse kontrolsystemer.
Betjening, når belastningen aftager
Når den mekaniske belastning på motorakslen pludselig aftager, bliver det eksisterende drivmoment større end det nødvendige belastningsmoment.
Det overskydende drejningsmoment accelererer rotoren, hvilket øger motorhastigheden. Når hastigheden stiger, øges den genererede tilbage-EMK også.
En højere tilbage-EMK reducerer spændingsforskellen mellem forsyningsspændingen og motorviklingen, hvilket får ankerstrømmen til at falde.
Den reducerede strøm sænker motormomentet, indtil det matcher det nye belastningskrav. Motoren fortsætter derefter med at køre stabilt med den indstillede hastighed.
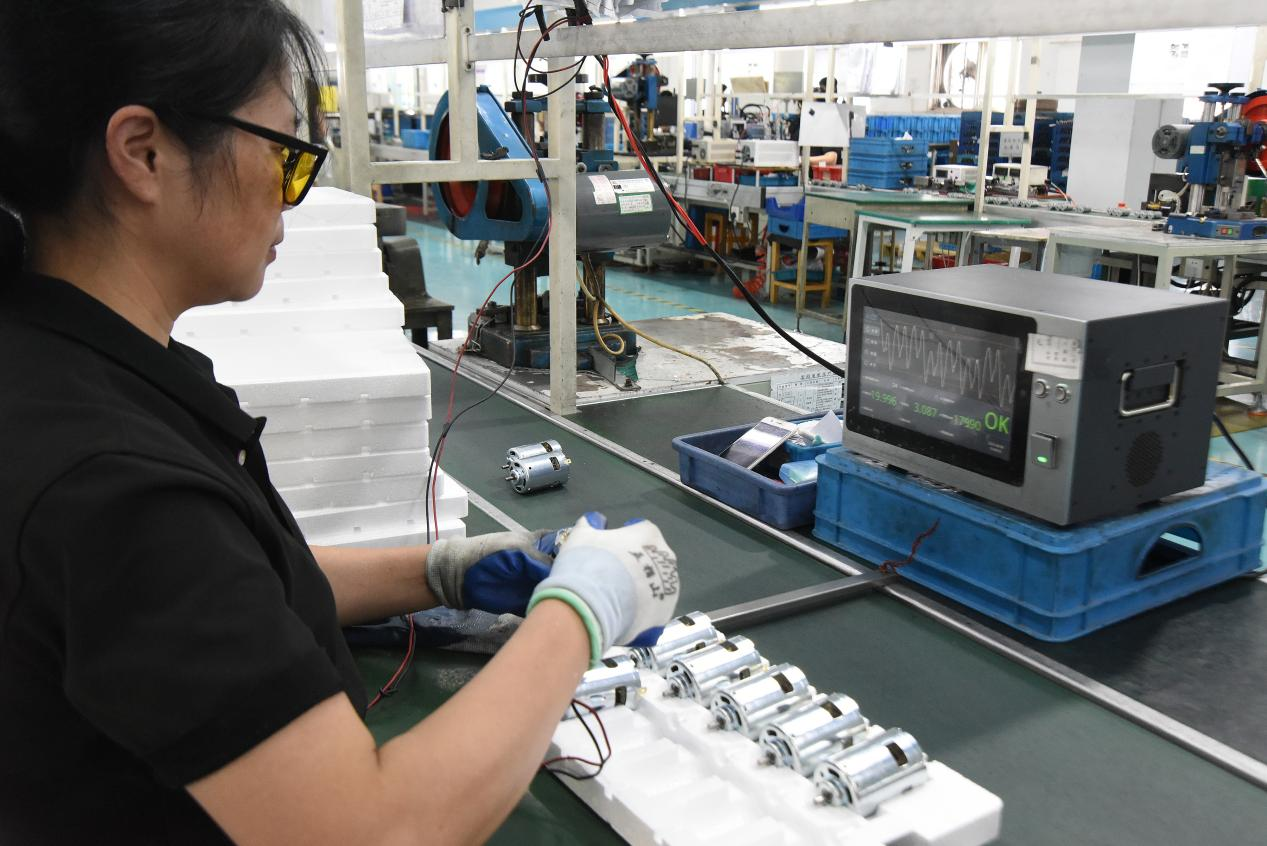
Hvorfor tilbage EMF er vigtig i DC-motorer
Tilbage EMF spiller en afgørende rolle i at opretholde stabil og effektiv drift af DC-motorer. Dens vigtigste fordele omfatter:
Automatisk strømregulering
Back EMF justerer automatisk armaturstrømmen i henhold til den mekaniske belastning. Når belastningen stiger, stiger strømmen for at producere mere drejningsmoment. Når belastningen falder, reduceres strømmen for at forhindre unødvendigt energiforbrug.
Denne egenskab gør det muligt for DC-motorer at tilpasse sig effektivt til forskellige driftsforhold.
Forbedret motorisk effektivitet
Ved at begrænse overdreven strømflow under normal drift hjælper tilbage-EMK med at reducere strømtab i ankerviklingen. Dette forbedrer motorens effektivitet og forhindrer unødig opvarmning.
Til applikationer som køleventilatorer, pumper, elværktøj og biludstyr er effektiv strømstyring afgørende for pålidelig langtidsdrift.
Stabil hastighedsydelse
Den selvregulerende effekt af tilbage-EMF gør det muligt for DC-motorer at opretholde relativt stabil hastighed på trods af ændringer i belastningen.
Selvom motorhastigheden kan falde lidt under tungere belastninger, genererer stigningen i ankerstrømmen yderligere drejningsmoment for at kompensere for belastningsvariationen.
Konklusion
Tilbage EMF er et væsentligt elektrisk fænomen, der bestemmer, hvordan DC-motorer fungerer effektivt og pålideligt. Ved at modvirke forsyningsspændingen og automatisk regulere armaturstrømmen, gør tilbage-EMF det muligt for DC-motorer at justere deres drejningsmoment i henhold til skiftende belastninger.
Fra små mikro-DC-motorer, der bruges i husholdningsapparater til industrielle drivsystemer, er forståelsen af Back EMF-rollen afgørende for udvælgelse, design og optimering af DC-motorapplikationer.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
READ MORE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
READ MORE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
READ MORE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.