Eng



Typer af små DC-motorer: En guide til valg af mikro-DC-motorer
 2026.08.05
 Industri nyheder
De vigtigste typer af små jævnstrømsmotorer på et blik
Små jævnstrømsmotorer - ofte kaldet mikro DC motorer når størrelsen er mindre end 37 mm i diameter - konverter jævnstrøms elektrisk energi til roterende mekanisk bevægelse. De driver alt fra medicinsk udstyr og kameraautofokussystemer til hobbydroner og aktuatorer til biler. De fem hovedtyper, der bruges i kompakte applikationer, er: børstede DC-motorer, børsteløse DC-motorer (BLDC), kerneløse DC-motorer, stepmotorer og servomotorer. Hver opererer på en anden intern mekanisme og passer til et andet sæt ydeevnekrav.
At vælge den forkerte type til en applikation er en af de mest almindelige og dyre tekniske fejl på komponentudvælgelsesstadiet. At forstå præcis, hvordan hver type fungerer - og hvor dens styrker nedbrydes - er det praktiske grundlag for at foretage det rigtige opkald.
Børstede jævnstrømsmotorer: Den lille bevægelses arbejdshest
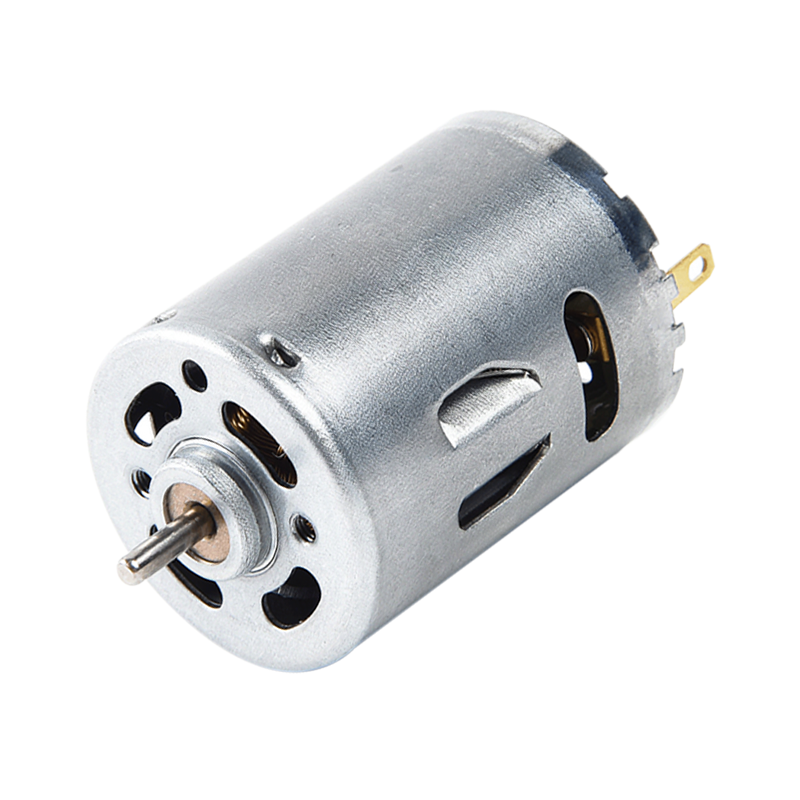
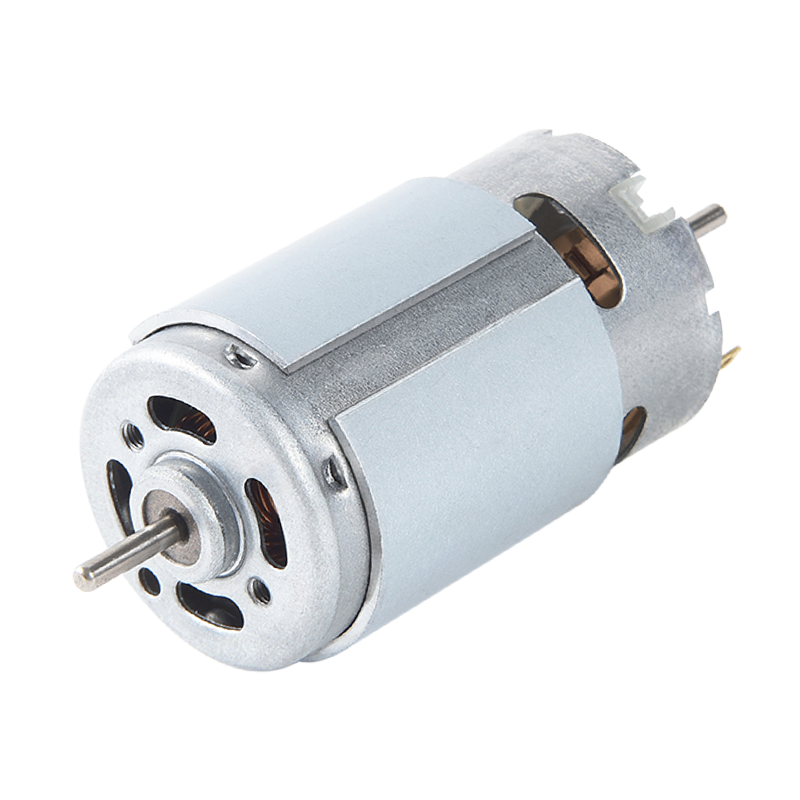
Børstede jævnstrømsmotorer er den mest producerede lille motortype i verden. Deres funktionsprincip er ligetil: kul- eller metalbørster opretholder glidende elektrisk kontakt med en roterende kommutator, som sekventielt aktiverer spoler på rotoren for at opretholde rotation. Påfør spænding, få rotation - ingen ekstern controller påkrævet.
Hvordan de virker
Strøm strømmer fra strømforsyningen gennem børsterne ind i kommutatorsegmenterne og aktiverer specifikke rotorviklinger. Det resulterende magnetfelt interagerer med de permanente magneter, der omgiver rotoren, og genererer drejningsmoment. Når rotoren drejer, skifter kommutatoren, hvilke viklinger der aktiveres, hvilket opretholder kontinuerlig rotation. Hastighed er proportional med påført spænding; drejningsmomentet er proportionalt med strømmen.
Præstationskarakteristika
Små børstede DC-motorer fungerer typisk mellem 1,5V og 24V og kan opnå hastigheder fra et par hundrede til over 20.000 RPM . De leverer et højt startmoment i forhold til deres størrelse og reagerer øjeblikkeligt på spændingsændringer. En standard N20 børstet mikromotor - en af de mest almindelige formfaktorer - passer i en pakke, der kun måler 12 mm × 10 mm og kan udsende et meningsfuldt drejningsmoment ved 3-6V.
Vigtige afvejninger
Børste-kommutator-grænsefladen genererer friktion og elektrisk lysbue, hvilket betyder, at børstede motorer producerer EMI (elektromagnetisk interferens) og slides over tid. Typisk børstelevetid spænder fra 500 til 2.000 driftstimer afhængig af belastning og hastighed. De er uegnede til applikationer, der kræver lang vedligeholdelsesfri levetid eller miljøer med meget lav elektrisk støj. Men deres enkelhed og lave omkostninger gør dem til standardvalget for legetøj, apparater, biltilbehør og billige robotter.
Børsteløse jævnstrømsmotorer (BLDC): Højere ydeevne, længere levetid
Børsteløse jævnstrømsmotorer eliminerer børste-kommutatorenheden fuldstændigt. I stedet er de permanente magneter på rotoren, og viklingerne er fastgjort på statoren. En ekstern elektronisk hastighedsregulator (ESC) bruger rotorpositionsfeedback - typisk fra Hall-effektsensorer eller back-EMF-føling - til at sekvensere statorspolerne og opretholde rotation elektronisk.
Fordele i forhold til børstede typer
Uden mekanisk kommutering kører BLDC-motorer køligere, mere støjsvage og meget længere. Den nominelle levetid er typisk 10.000–30.000 timer — en størrelsesorden større end børstede ækvivalenter. De er også betydeligt mere effektive: En lille BLDC-motor af høj kvalitet kan opnås 85–95 % elektrisk virkningsgrad sammenlignet med 70–80 % for børstede motorer af tilsvarende størrelse. Dette gør dem til det foretrukne valg i batteridrevne applikationer, hvor driftstiden betyder noget.
Hvor de bruges
Micro BLDC-motorer dominerer i dronefremdrift (hvor effektivitet og vægt er kritiske), harddiskspindler, køleventilatorer i elektronik, elektriske barbermaskiner og medicinsk udstyr såsom kirurgiske håndstykker og bærbare ventilatorer. De ekstra omkostninger ved controlleren opvejes af ydeevne og lang levetid i stort set alle krævende applikationer.
Coreless DC-motorer: Ultra-lav inerti for præcisionsrespons
Coreless DC-motorer - også kaldet jernløse eller hulrotormotorer - erstatter den konventionelle jernkernerotor med en let cylindrisk vikling, der roterer frit inde i en permanent magnet. Fraværet af en jernkerne fjerner den magnetiske tandningseffekt og reducerer rotormassen dramatisk.
Hvad gør dem anderledes
Fordi rotoren ikke har noget jern, er der intet modviljemoment og ingen tandhjul - motoren starter og stopper jævnt i enhver position uden de haklignende "trin", der mærkes i jernkernedesign. Rotorens inerti er op til 10 gange lavere end en sammenlignelig jernkernemotor, hvilket betyder ekstremt hurtig acceleration og deceleration.
Applikationer, der kræver dette
Coreless DC-motorer bruges overalt, hvor positionsresponstid og jævnhed ikke er til forhandling: kameraautofokus og optiske zoommekanismer, robotkirurgiske værktøjer, protetiske lemmeraktuatorer, penplottere og laboratorieautomatiseringsudstyr. De er blandt de dyrere små motortyper, men intet andet matcher deres dynamiske ydeevne i lille skala.
Stepmotorer: Præcis positionskontrol uden feedback
Stepmotorer opdeler en fuld rotation i et fast antal lige store trin - typisk 200 trin pr. omdrejning (1,8° pr. trin) for en standard NEMA 17, eller op til 400 trin i højopløselige varianter. Hver elektrisk impuls flytter rotoren nøjagtigt et trin; ved at tælle impulser kan positionen styres uden nogen encoder eller feedbacksensor.
Typer af stepmotorer
Tre indvendige konstruktioner bruges i små stepmotorer:
- Permanent magnet (PM) stepre: Enkel, lavpris, typisk 48 eller 96 trin pr. omdrejning. Almindelig i printere og små apparater.
- Variable reluktans (VR) steppere: Ingen permanent magnet; Rotoren bevæger sig for at minimere magnetisk kredsløbsreluktans. Høje trinhastigheder mulige, men lavt holdemoment.
- Hybride steppere: Kombiner PM- og VR-principper for den bedste kombination af opløsning, drejningsmoment og trinnøjagtighed. Den dominerende type inden for CNC-maskiner, 3D-printere og præcisionslaboratorieinstrumenter.
Hvor Steppers Excel og hvor de ikke gør
Stepmaskiner er ideelle, når du har brug for gentagelig, åben-sløjfe positionskontrol uden omkostningerne ved et lukket-sløjfe encodersystem. De holder deres position under belastning med fuldt nominelt drejningsmoment, selv når de er stationære - en egenskab kaldet holdemoment, som kontinuerlige jævnstrømsmotorer ikke har. Afvejningen: drejningsmomentet falder kraftigt over et par hundrede omdr./min , og mistede trin under overbelastning bliver uopdaget uden en feedbacksensor. De trækker også fuld mærkestrøm, selv når de er stationære, hvilket gør dem mindre effektive i batteridrevne designs.
Servomotorer: Præcision med lukket sløjfe til dynamiske belastninger
En servomotor er ikke en fundamentalt anderledes motortype - det er typisk en børstet eller børsteløs jævnstrømsmotor parret med en positionskoder og et styrekredsløb, der kontinuerligt sammenligner den faktiske position med den kommanderede position og retter enhver fejl. Denne lukkede sløjfe-arkitektur er det, der gør servosystemer langt mere præcise og responsive under varierende belastninger end steppere med åben sløjfe.
RC-servoer vs. industrielle servomotorer
I det lille motoriske rum er to forskellige kategorier vigtige at skelne mellem:
- RC/hobby servoer er selvstændige enheder med indbygget gearkasse, potentiometerfeedback og styrekredsløb. De accepterer et standard PWM-signal og roterer til en position mellem 0° og 180° (eller kontinuerlig rotation i modificerede versioner). De bruges i robotteknologi, RC-fly og animatronik.
- Industrielle mikro servosystemer parre højopløsningskodere (ofte 1.000–10.000 tællinger pr. omdrejning ) med et dedikeret servodrev og controller. Disse tilbyder dynamisk drejningsmomentstyring, hastighedsprofilering og sub-grads nøjagtighed - fundet i præcisions CNC-akser, pick-and-place-maskiner og medicinsk robotik.
Hvornår skal man vælge Servo over Stepper
Servosystemer er det rigtige valg, når belastningen varierer uforudsigeligt, når høj hastighed og højt drejningsmoment er påkrævet samtidigt, eller når positionsnøjagtighed skal verificeres og korrigeres i realtid. De er mere komplekse og dyre end stepsystemer, men til dynamiske applikationer med høj arbejdscyklus er de både mere nøjagtige og mere energieffektive - en servomotor trækker kun strøm proportionalt med drejningsmomentbehovet, i modsætning til en stepper, der trækker fuld strøm kontinuerligt.
Side-by-side sammenligning af små DC-motortyper
Tabellen nedenfor opsummerer de vigtigste driftsegenskaber og anvendelsesforhold for hver motortype:
| Motortype | Kontrol kompleksitet | Typisk effektivitet | Levetid | Positionskontrol | relative omkostninger |
|---|---|---|---|---|---|
| Børstet DC | Meget lav | 70-80 % | 500-2.000 timer | Ingen (åben sløjfehastighed) | Laveste |
| Børsteløs DC | Medium (kræver ESC) | 85-95 % | 10.000-30.000 timer | Hastighedskontrol | Medium |
| Coreless DC | Lav-medium | 75-90 % | 1.000-5.000 timer | Hastighed; glat respons | Høj |
| Stepper | Medium | 50-70 % | Meget lang (ingen børster) | Åben sløjfe position | Lav-medium |
| Servo | Høj | 80-95 % | Lang (BLDC-baseret) | Præcision i lukket sløjfe | Højest |
Specialiserede små DC-motorkonfigurationer, der er værd at vide
Ud over de fem primære typer optræder flere specialiserede konfigurationer ofte i mikromotorapplikationer:
Gearmotorer
En gearmotor integrerer en gearkasse direkte på en af de ovennævnte motortyper. Reduktionsforhold fra 10:1 til 1000:1 er almindelige i mikroformfaktorer. Dette bytter udgangshastigheden ud med et forholdsmæssigt højere udgangsmoment, hvilket gør det muligt for en lille børstet motor, der trækker 200mA, at drive en mekanisk belastning, der kræver langt mere moment, end den blottede motor kunne levere. N20 gearmotoren - en af de mest populære hobby- og robotkomponenter - er en børstet jævnstrømsmotor med en integreret metalgearkasse i en pakke under 25 mm lang.
Vibrationsmotorer (ERM og LRA)
ERM-motorer (Excentric Rotating Mass) er børstede DC-motorer med en off-center vægt fastgjort til akslen - rotation af den ubalancerede masse skaber vibrationer. Lineære resonansaktuatorer (LRA) bruger en svingspolemekanisme til at producere præcis, frekvensjusterbar haptisk feedback. Begge er mikro-DC-motorderivater, der bruges i smartphones, wearables, spilcontrollere og medicinske alarmenheder. LRA'er tilbyder markant hurtigere svartider (5-10 ms vs. 50-100 ms for ERM'er) og foretrækkes i stigende grad i premium haptiske applikationer.
Pandekage (flade) motorer
Pandekagemotorer ofrer aksial længde for en meget flad profil - nogle måler under 5 mm i højden. De bruger en skiveformet kerneløs eller trykt kredsløbsrotor og bruges, hvor installationsdybden er den kritiske begrænsning: inde i tynde robotled, i blodsukkermålere og i visse rumfartsaktuatorer.
Sådan vælger du den rigtige lille jævnstrømsmotor til din applikation
Ved at arbejde gennem en struktureret udvælgelsesproces undgås de mest almindelige uoverensstemmelser mellem motortype og applikationskrav:
- Definer belastningen: Beregn det nødvendige udgangsmoment og hastighed ved akslen. Tag højde for spidsbelastninger, ikke kun gennemsnitlige belastninger - en motor, der håndterer steady-state-behov, kan gå i stå eller overophedes under opstarts- eller overbelastningsforhold.
- Bestem behov for positionskontrol: Hvis du skal stoppe ved præcise vinkelpositioner, kræves step- eller servosystemer. Hvis du kun har brug for hastighedskontrol, er børstede eller børsteløse DC-motorer enklere og billigere.
- Vurder duty cycle: En motor, der kører kontinuerligt med høj belastning, kræver høj effektivitet (BLDC) og tilstrækkelig termisk styring. En intermitterende brugt motor (et kameralinsedrev, der bevæger sig i 0,5 sekunder) kan tolerere lavere effektivitet.
- Tjek driftsmiljø: Høj EMI-følsomhed (medicinsk udstyr, præcisionsinstrumentering) udelukker børstede motorer. Miljøer, der kræver IP-klassificeret forsegling, favoriserer børsteløse designs, hvor kommuteringen er elektronisk frem for mekanisk.
- Faktor i levetidskrav: Forbrugerprodukter med kort designlevetid kan bruge børstede motorer. Enheder, der kræver 5-10 års pålidelig drift uden vedligeholdelse, bør bruge BLDC eller stepper typer.
- Indstil et budget pr. enhed: Børstede motorer starter under $1 i volumen. Præcisions kerneløse eller servosystemer kan køre $50-$500. Ydelsesgevinsten skal begrunde omkostningsdeltaet for den specifikke applikation.
Til de fleste lavpris-, lav-duty-cycle-applikationer - legetøj, grundlæggende robotteknologi, simple aktuatorer - en børstet jævnstrømsmotor med eller uden gearkasse er det pragmatiske udgangspunkt. Når effektivitet, lang levetid, støj eller præcision kommer ind i billedet, rykker valget op i kompleksitets- og omkostningskurven mod BLDC, kerneløse, stepper- eller servoløsninger.
Almindelige applikationer knyttet til motortype
Eksempler på anvendelser fra den virkelige verden gør udvælgelseslogikken mere konkret:
| Ansøgning | Motortype Used | Nøgleårsag |
|---|---|---|
| Drivhjul til legetøjsbiler | Børstet DC | Laveste cost, simple control |
| Drone fremdrift | Børsteløs DC | Effektivitet, høj RPM, lang levetid |
| Kamera autofokus | Coreless DC | Ultra-lav inerti, jævn respons |
| 3D printer akser | Hybrid stepper | Åben sløjfe position, high holding torque |
| Robot armled | Servo (BLDC-baseret) | Præcision i lukket sløjfe, dynamic load handling |
| Smartphone haptik | LRA vibrationsmotor | Hurtig respons, præcis feedbackkontrol |
| Bærbar ventilator blæser | Børsteløs DC | Lang levetid, lav EMI, effektivitet |
| RC servo (styring) | Børstet DC gearbox pot | Kompakt, selvstændig positionskontrol |
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.