Eng


 Hjem / Nyheder / Industri nyheder / Sådan fungerer børstede jævnstrømsmotorer: Dele, principper og anvendelser
Sådan fungerer børstede jævnstrømsmotorer: Dele, principper og anvendelser
 2026.04.01
 Industri nyheder
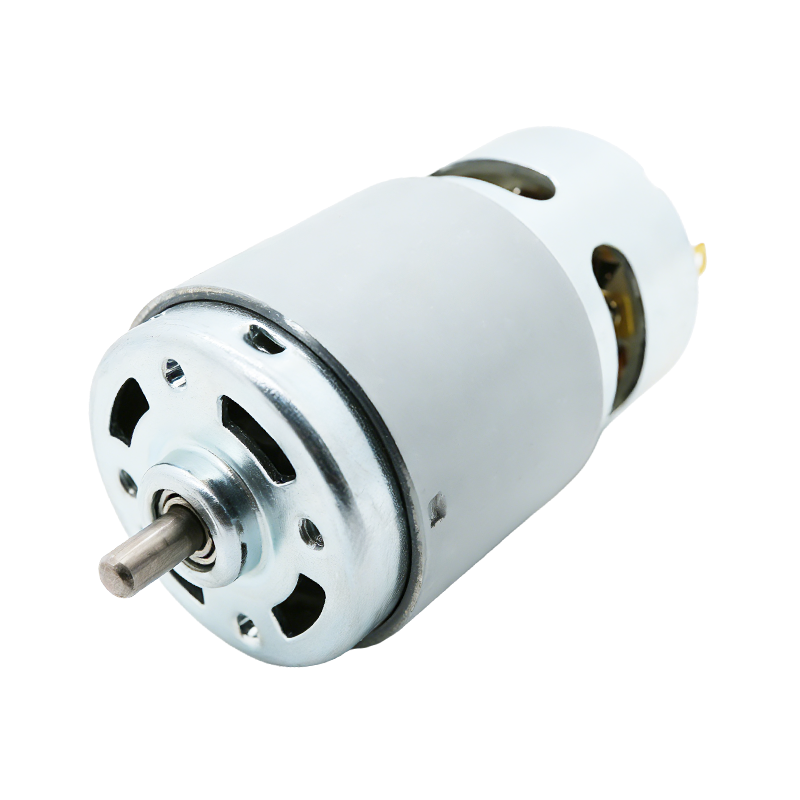
A børstet DC motor konverterer elektrisk energi til mekanisk rotation ved at lede jævnstrøm gennem en roterende spole inde i et magnetfelt - samspillet mellem den elektromagnetiske kraft og det faste magnetfelt producerer drejningsmoment, der roterer akslen. "Børsten" i dens navn refererer til carbon- eller grafitkontakterne, der opretholder elektrisk forbindelse til den roterende spole gennem en kommutator, der kontinuerligt skifter strømretning for at opretholde rotation. Børstede DC elektriske motorer er blandt de ældste og mest udbredte motortyper i historien, der driver alt fra elektriske tandbørster og elværktøj til biltilbehør og industrielle aktuatorer.
Kernekomponenter i en børstet DC-elektrisk motor
Hver børstet jævnstrømsmotor - uanset størrelse eller anvendelse - indeholder de samme grundlæggende dele, der arbejder sammen. At forstå hver komponent tydeliggør, hvorfor motoren opfører sig, som den gør under forskellige driftsforhold.
Stator (feltmagnet)
Statoren er det stationære ydre hus af motoren. Den indeholder permanente magneter (i små motorer) eller viklede feltspoler (i større motorer), der skaber et fast magnetfelt, som rotoren drejer igennem. Permanent magnet statorer bruges i motorer op til ca 2 kW ; sårfeltstatorer optræder i motorer fra fraktioneret hestekræfter til hundredvis af kilowatt, hvor feltstyrken skal være justerbar.
Rotor (armatur)
Rotoren - også kaldet ankeret - er den roterende komponent. Den består af en lamineret jernkerne viklet med flere spoler af kobbertråd. Laminering reducerer hvirvelstrømstab med op til 60-70 % sammenlignet med en solid jernkerne. Spolerne er forbundet med kommutatorsegmenterne med specifikke intervaller bestemt af viklingsmønsteret. Når strøm passerer gennem ankerspolerne, bliver spolerne til elektromagneter, der reagerer mod statorfeltet og genererer rotationskraft.
Kommutator
Kommutatoren er en cylindrisk samling af kobbersegmenter monteret på rotorakslen og isoleret fra hinanden af glimmerstrimler. Hvert segment forbindes til en specifik ankerspole. Når rotoren drejer, kommer forskellige segmenter i kontakt med børsterne, og vender automatisk den aktuelle retning gennem den aktive spole - en proces kaldet kommutering. Uden kommutering ville rotoren gå i stå efter en halv omgang, da de magnetiske kræfter skiftede retning. En typisk lille motor kommutator har 3 til 12 segmenter ; store industrimotorer kan have over 100.
Børster
Børster are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically 15–30 kPa kontakttryk ). De fører strøm fra det eksterne kredsløb ind i den roterende kommutator. Kulstof er det foretrukne materiale, fordi det er selvsmørende, elektrisk ledende og blødt nok til at blive slidt, før det beskadiger kommutatoroverfladen. Børstens levetid spænder fra 500 timer i højstrømsmotorer til over 5.000 timer i let belastede applikationer.
Lejer og Endeklokker
Rotorakslen understøttes i hver ende af kugle- eller bøsningslejer anbragt i endeklokker (endekapper). Disse opretholder det præcise luftgab - typisk 0,5 mm til 2 mm — mellem rotor og stator, der er kritisk for magnetisk effektivitet. Luftspalten skal være ensartet; en variation på selv 0,1 mm kan forårsage vibrationer, ujævnt drejningsmoment og for tidligt slid.
Sådan fungerer en børstet jævnstrømsmotor: Trin-for-trin
Driftssekvensen for en børstet DC-elektrisk motor følger elektromagnetiske principper, opdaget af Michael Faraday og André-Marie Ampère i begyndelsen af det 19. århundrede. Her er præcis, hvad der sker fra tænding til konstant rotation:
- DC-spænding påføres til børsteterminalerne. Strøm løber fra den positive børste gennem kommutatorsegmentet i kontakt med den, ind i anker-spolen og tilbage ud gennem den negative børste.
- Den strømførende spole genererer et magnetfelt rundt om sig selv efter højrehåndsreglen — spolen bliver til en elektromagnet med en nord- og sydpol.
- Lorentz-kraften virker på spolen — samspillet mellem ankerets magnetfelt og statorens faste felt frembringer en kraft (F = BIL, hvor B er feltstyrke, I er strøm, og L er lederlængde), der skubber spolen sidelæns og genererer drejningsmoment.
- Rotoren begynder at rotere som kraften drejer den mod magnetisk justering. Hvis strømmen forblev fast i retningen, ville rotationen stoppe ved den justerede position.
- Kommutatoren skifter strømmen — Ligesom spolen når justering (punktet med nul drejningsmoment), krydser børsterne fra det ene kommutatorsegment til det næste, og vender strømretningen i spolen. Spolens poler vender, og frastødning-tiltrækningscyklussen starter igen.
- Kontinuerlig rotation opretholdes fordi kommutatoren bliver ved med at vende strøm i hver spole, når den passerer den neutrale position, hvilket sikrer, at drejningsmomentet altid virker i samme rotationsretning.
Med flere anker-spoler - en typisk motor har 9 til 24 spoler - minimeres drejningsmomentet, hvilket producerer jævnt, næsten konstant output. Jo flere spoler der er, jo jævnere er momentkurven.
Back-EMF: Motorens indbyggede hastighedsregulator
Når ankeret drejer inden for magnetfeltet, fungerer det samtidigt som en generator - de roterende spoler skærer gennem magnetfeltlinjer og producerer en spænding, der modsætter sig den påførte forsyningsspænding. Dette kaldes tilbage elektromotorisk kraft (back-EMF), og det er centralt for at forstå børstens DC-motors adfærd.
Den styrende ligning er: V = E_back I × R , hvor V er forsyningsspænding, E_back er back-EMF, I er ankerstrøm, og R er ankermodstand. Ved opstart er back-EMF nul, så strømmen - og derfor momentet - er maksimalt. En 12V motor med 1Ω ankermodstand trækker 12 ampere ved opstart . Når hastigheden stiger, stiger tilbage-EMF og begrænser strømmen. Ved konstant hastighed uden belastning svarer back-EMF næsten til forsyningsspænding og strømfald til lige nok til at overvinde friktionstab.
Denne selvregulerende adfærd betyder, at hvis belastningen stiger, og motoren sænkes, falder tilbage-EMF, strømmen stiger automatisk, og drejningsmomentet stiger for at kompensere - alt sammen uden noget eksternt styrekredsløb. Det er en af de mest praktiske fordele ved børste-DC-motorer.
Typer af børstede jævnstrømsmotorer og hvordan de adskiller sig
Børstede DC-elektriske motorer er klassificeret efter, hvordan deres feltvikling (statorspole) er forbundet i forhold til ankeret. Hver konfiguration producerer et tydeligt forskelligt forhold mellem hastighed og drejningsmoment.
| Motortype | Feltforbindelse | Hastighedsregulering | Startmoment | Typisk brug |
|---|---|---|---|---|
| Permanent Magnet (PMDC) | Ingen feltvikling; faste magneter | God (lineær hastighed-drejningsmoment) | Moderat | Legetøj, biler, små værktøj |
| Seriesår | Felt i serie med armatur | Dårlig (hastigheden varierer meget med belastningen) | Meget høj | Kraner, trækkraft, startere |
| Shuntsår | Felt parallelt med anker | Fremragende (næsten konstant hastighed) | Moderat | Drejebænke, pumper, ventilatorer |
| Sammensat sår | Både serie- og shuntviklinger | God (afbalanceret egenskab) | Høj | Elevatorer, kompressorer, presser |
Serieviklede motorer: Maksimalt startmoment
I en serieviklet børstet jævnstrømsmotor fører feltviklingen hele ankerstrømmen. Ved opstart er både feltstyrke og ankerstrøm på maksimum samtidigt, hvilket giver startmoment 3 til 5 gange højere end det nominelle drejningsmoment. Det er grunden til, at seriemotorer drev diesellokomotiver og tidlige elektriske sporvogne. Den kritiske fare: under ubelastede forhold falder feltstrømmen, og motoren kan accelerere til ødelæggende hastigheder - serieviklede motorer skal altid fungere under belastning.
Shuntviklede motorer: Næsten konstant hastighed
I en shuntviklet motor er feltviklingen forbundet direkte over forsyningsspændingen og trækker konstant strøm uanset ankerbelastning. Feltstyrken forbliver næsten fast, så hastigheden forbliver næsten konstant fra tomgang til fuld belastning - typisk varierende mindre end 5-10 % på tværs af driftsområdet. Dette gør shuntmotorer ideelle til værktøjsmaskiner, hvor spindelhastigheden skal forblive konstant.
Hastighedskontrolmetoder for børste-DC-motorer
En af de væsentligste praktiske fordele ved børstede DC-motorer er, hvor let deres hastighed kan kontrolleres. I modsætning til AC-induktionsmotorer, der kræver drev med variabel frekvens, reagerer børste-DC-motorer på ligefrem spændings- og strømmanipulation.
Spændingskontrol (PWM)
Pulse Width Modulation (PWM) er den mest effektive hastighedskontrolmetode. En PWM-controller slår hurtigt forsyningsspændingen til og fra - ved frekvenser typisk mellem 1 kHz og 20 kHz — at variere driftscyklussen for at justere den gennemsnitlige spænding, der leveres til motoren. Ved 50 % driftscyklus er gennemsnitsspændingen halvdelen af forsyningen; på 75 %, tre fjerdedele. Motorens induktans udjævner den pulserede strøm til næsten kontinuerlig strøm. PWM-controllere opnår 90-97 % effektivitet sammenlignet med 60–80 % for resistive spændingsdelere.
Armaturmodstandskontrol
Tilføjelse af modstand i serie med ankeret reducerer spændingen over det, hvilket sænker hastigheden. Denne metode er enkel og billig, men spilder energi som varme over modstanden - effektiviteten falder proportionalt med hastighedsreduktion. Det bruges hovedsageligt til billige, periodiske opgaver, hvor fin hastighedskontrol er unødvendig.
Feltsvækkelse (over basishastighed)
I sårfeltsmotorer svækker reduktion af feltstrømmen statormagnetfeltet. Med mindre modstand fra back-EMF accelererer motoren ud over sin nominelle basishastighed - en teknik kaldet feltsvækkelse. Hastighedsstigninger på 2× til 4× basishastighed er opnåelige, selvom drejningsmomentet falder proportionalt. Dette er almindeligt anvendt i industrielle drev, der kræver et bredt hastighedsområde ved konstant effekt.
H-bro til reversibel kontrol
At vende en børstet DC-motor kræver simpelthen at vende strømretningen gennem ankeret. Et H-brokredsløb - fire koblingstransistorer arrangeret i en H-konfiguration - opnår dette elektronisk. Kombineret med PWM giver en H-bro fuld fire-kvadrant kontrol : kørsel frem, tilbagekørsel, regenerativ bremsning og dynamisk bremsning. H-bridge IC'er som L298N eller DRV8833 er standardkomponenter i robotteknologi og indlejrede systemer.
Ydelseskarakteristika: Moment, hastighed og effektivitet
Hastighed-drejningsmomentkurven for en børstet jævnstrømsmotor er en af dens vigtigste praktiske egenskaber. For en jævnstrømsmotor med permanent magnet er dette forhold lineært og forudsigeligt:
- Ubelastet hastighed (ω₀): Maksimal hastighed, når udgangsakslen bærer nul belastning; back-EMF er næsten lig med forsyningsspænding; strømmen er minimal
- Staldmoment (T_stall): Maksimalt drejningsmoment ved nul hastighed; opstår, når skaftet holdes stationært; strøm er lig med V/R (maksimalt muligt); kan være 5–10× nominelt kontinuerligt drejningsmoment
- Nominelt driftspunkt: Den producentspecificerede hastighed og drejningsmoment, hvor effektiviteten er optimeret, typisk ved 70–80 % af tomgangshastighed
- Maksimal effektivitet: Børstede DC-motorer opnår typisk 75–85 % effektivitet ved deres nominelle driftspunkt; permanente magnettyper udfører mod den højere ende
Et konkret eksempel: en 24V PMDC-motor vurderet til 100W med en tomgangshastighed på 3.000 rpm og stall-drejningsmoment på 0,5 Nm leverer spidseffekt ved ca. 1.500 rpm og 0,25 Nm, tegner groft 4,2 ampere ved 80 % effektivitet .
| Power klasse | Spændingsområde | Typisk hastighed | Maksimal effektivitet | Almindelige applikationer |
|---|---|---|---|---|
| <10W (mikro) | 1,5-9V | 3.000–15.000 o/min | 50-65 % | Legetøj, hobby, små fans |
| 10W–500W | 12-48V | 1.000-6.000 o/min | 70-83 % | Elværktøj, robotteknologi, bilindustrien |
| 500W-10kW | 48-300V | 500-3.000 rpm | 80-88 % | Industrielle maskiner, gaffeltrucks |
| >10kW (stor) | 250-750V | 300-1.500 o/min | 85-92 % | Valseværker, trækkraftdrev |
Hvor børstede jævnstrømsmotorer bruges i dag
På trods af konkurrence fra børsteløse DC- og AC-induktionsmotorer forbliver børstede DC-elektriske motorer dominerende i applikationer, hvor enkelhed, lave omkostninger eller højt startmoment opvejer deres vedligeholdelsesulemper. Det globale marked for børstede jævnstrømsmotorer blev vurderet til ca 12 milliarder dollars i 2023 og fortsætter med at tjene kritiske roller på tværs af brancher.
Automotive applikationer
- Startmotorer: DC-motorer med serieviklede børste, der leverer stall-momenter på 100–300 Nm til at starte forbrændingsmotorer
- Vinduesregulatorer, sædejusteringer, spejlmotorer: lavspændings-PMDC-motorer (12V, 10–30W)
- Forrudeviskermotorer: shuntviklet for næsten konstant hastighed på tværs af varierende bladbelastning
- HVAC blæsermotorer: typisk 12V PMDC, 50–150W, med resistiv hastighedskontrol
Elværktøj og forbrugerprodukter
- Akku bore- og skruetrækkere: 12–20V PMDC-motorer, der producerer 30–80 Nm moment ved patronen via gearkassereduktion
- Vinkelslibere og rundsave: universalmotorer (en form for serieviklet jævnstrømsmotor, der også kører på AC) kl. 5.000-10.000 rpm
- Støvsugere: universalmotorer ved 15.000–30.000 o/min for høj sugekraft fra en lille pakke
- Elektriske tandbørster og barbermaskiner: miniature PMDC-motorer under 1W, der arbejder ved 3–6V
Industri- og robotapplikationer
- Transportør- og aktuatordrev, hvor der er behov for PWM-styring og enkel reversering
- Robotforbindelser i uddannelses- og entry-level platforme, hvor omkostninger og kontrollerbarhed betyder mere end effektivitet
- Servosystemer med encoderfeedback for præcis positionskontrol i CNC og medicinsk udstyr
- Valseværksdrev og kranhejser, hvor serieviklede motorer giver et massivt startmoment
Børstet jævnstrømsmotor vs børsteløs jævnstrømsmotor: nøgleforskelle
Den børsteløse DC (BLDC) motor bruger elektronisk kommutering via en controller frem for fysiske børster og kommutator. Begge motortyper er drevet af DC og deler lignende elektromagnetiske principper, men deres praktiske afvejninger er væsentligt forskellige.
| Faktor | Børstet jævnstrømsmotor | Børsteløs DC-motor |
|---|---|---|
| Kommutering | Mekanisk (børste kommutator) | Elektronisk (controller sensorer) |
| Effektivitet | 75-88 % | 85-95 % |
| Vedligeholdelse | Regelmæssig udskiftning af børsten påkrævet | Stort set vedligeholdelsesfri |
| Pris (kun motor) | Lav | Højer (30–100% more) |
| Controller påkrævet | Valgfri (simpel resistiv eller PWM) | Obligatorisk (ESC eller BLDC driver) |
| Levetid | 500–5.000 timer (børstebegrænset) | 10.000–50.000 timer |
| Støj og EMI | Højer (brush arcing generates EMI) | Laver |
| Enkel hastighedskontrol | Meget enkel (spændingsjustering) | Kompleks (kræver firmware/sensorer) |
Dommen: vælg en børstet jævnstrømsmotor når lave forhåndsomkostninger, enkel kontrol og højt startmoment er prioriteter. Vælg BLDC, når applikationen kræver lang levetid, høj effektivitet eller drift i lukkede, gnistfølsomme miljøer.
Almindelige fejltilstande og hvordan man forlænger børstens DC-motors levetid
At forstå fejltilstande hjælper ingeniører og teknikere med at forhindre dyr nedetid. Den børstede DC-elektromotor har veldokumenterede slidmønstre, der er forudsigelige og håndterbare med korrekt vedligeholdelse.
Børste slid
Børster wear at a rate of approximately 0,01-0,05 mm i timen drift afhængig af strømtæthed, hastighed og fjedertryk. Når børster slides under deres minimumslængde (typisk 25-30 % af den oprindelige længde), falder kontakttrykket, lysbuedannelsen øges, og kommutatorskader accelererer. Efterse børster ved hvert planlagt vedligeholdelsesinterval, og udskift dem, før de når minimumslængden - udskiftning af børster koster en brøkdel af udskiftning af en beskadiget kommutator.
Kommutator Damage
Overdreven lysbuedannelse - forårsaget af slidte børster, forurening eller overstrøm - eroderer kommutatorkobber og gruber overfladen. En pitted kommutator øger vibrationer, forårsager ujævnt børsteslid og reducerer effektiviteten. Mindre huller kan korrigeres ved at bearbejde kommutatoren på en drejebænk og underskære glimmerisoleringen til 0,5-1,0 mm under kobberoverfladen. Alvorlig skade kræver udskiftning af kommutator eller tilbagespoling af motor.
Armaturviklingsfejl
Overophedning fra vedvarende overstrøm (drift over mærkestrøm i længere perioder) forringer viklingsisoleringen. Klasse B isolering (standard) er klassificeret til 130°C maksimal viklingstemperatur ; Klasse F til 155°C; Klasse H til 180°C. For hver 10°C over den nominelle temperatur halveres isoleringens levetid omtrent. Brug motorer med tilstrækkelige termiske klassificeringer til driftscyklussen, og installer termisk beskyttelse (PTC-termistorer eller bimetalafbrydere) i kritiske applikationer.
Praktiske tips til livsforlængelse
- Betjen aldrig en børstet motor ved stall i mere end et par sekunder - stall-strøm er 5–10× mærkestrøm og genererer ekstrem varme
- Hold børstefjedertrykket inden for producentens specificerede område - for let forårsager buedannelse; for tung accelererer mekanisk slid
- Kør motoren gennem en "indlejringsperiode" ved let belastning i de første 10-20 timer, så børsterne passer til kommutatorens overfladeprofil
- Hold motoren ren og tør - kulstøv fra børsteslid er ledende og kan forårsage kortslutninger, hvis det får lov at samle sig i huset
- Tilføj en snubber-kondensator (typisk 0,1µF keramik ) på tværs af børsteterminaler for at undertrykke lysbue-induceret EMI i følsomme elektroniske miljøer
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.