Eng



Hvad er en børsteløs DC-motor? Hvordan det virker og nøgletyper
 2026.03.25
 Industri nyheder
A børsteløs jævnstrømsmotor (BLDC motor) er en elektrisk kommuteret synkronmotor drevet af jævnstrøm, hvor det traditionelle mekaniske børste-og-kommutatorsystem er erstattet af elektronisk kobling. Resultatet er en motor, der kører køligere, holder længere, kører mere støjsvagt og leverer højere effektivitet - typisk 85-93 % sammenlignet med 75-80 % til tilsvarende børstede DC-motorer. Disse fordele har gjort BLDC-motorer til det dominerende valg i applikationer lige fra computerkøleventilatorer til elektriske køretøjer og industriel automation.
Sådan fungerer en børsteløs jævnstrømsmotor
I en konventionel børstet jævnstrømsmotor glider kulbørster fysisk mod en roterende kommutator for at skifte strømretning i rotorviklingerne, hvilket skaber kontinuerlig rotation. Denne mekaniske kontakt genererer friktion, varme og slid. En børsteløs jævnstrømsmotor eliminerer dette fuldstændigt.
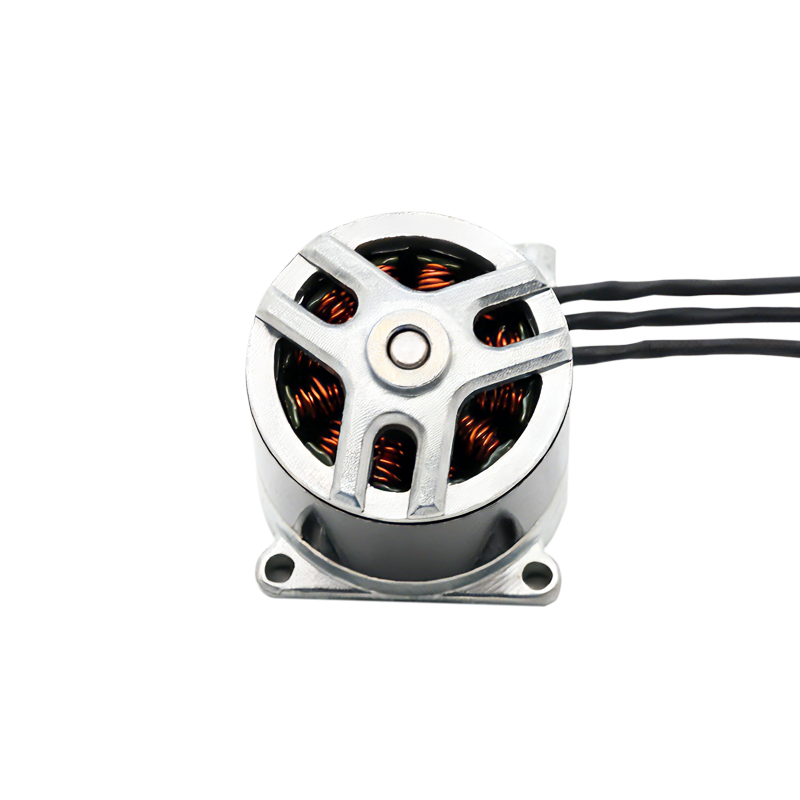
I en BLDC-motor er permanente magneter er på rotoren og den viklede spoler (statorviklinger) er stationære . En elektronisk controller - typisk ved hjælp af MOSFET'er eller IGBT'er - aktiverer statorspolerne i en præcis rækkefølge og genererer et roterende magnetfelt, som rotorens permanente magneter følger. En Hall-effekt sensor eller encoder overvåger rotorens position, så controlleren ved præcis, hvornår den skal skifte hver fase.
Kommutationssekvensen
De fleste BLDC-motorer bruger trefaset vikling i en stjerne (Y) eller tredelt konfiguration. Controlleren affyrer to af de tre faser på et hvilket som helst givet tidspunkt og cykler gennem seks koblingstilstande pr. elektrisk omdrejning. Denne seks-trins kommutering frembringer det roterende magnetfelt. I sensorløse BLDC-drev erstatter tilbage-EMF (elektromotorisk kraft) detekteret i den ikke-strømforsynede fase Hall-sensorer – hvilket reducerer omkostningerne og muliggør drift i ekstreme temperaturer, hvor sensorer ville svigte.
Kernekomponenter i en børsteløs jævnstrømsmotor
- Stator: Den stationære ydre enhed bærer laminerede jernkerner viklet med kobberspiraler. Kernetab og kobbertab bestemmer motorens effektivitet; højkvalitets siliciumstållamineringer reducerer hvirvelstrømstab.
- Rotor: Den roterende indre enhed udstyret med sjældne jordarters permanente magneter - typisk neodym-jern-bor (NdFeB) - som giver høj fluxtæthed i et kompakt volumen.
- Hall-effekt sensorer: Tre sensorer, med en afstand på 120° fra hinanden, registrerer rotorens magnetiske polposition og sender signaler til ESC/driveren for præcis kommuteringstid.
- Elektronisk hastighedskontrol (ESC) / driver: Systemets hjerne. Den fortolker positionsfeedback, styrer faseskift, regulerer hastigheden via PWM (pulsbreddemodulation) og beskytter mod overstrøm og overtemperatur.
- Lejer: Kuglelejer (mest almindelige) eller bøsningslejer understøtter rotorakslen; lejekvaliteten påvirker direkte støjniveauer og levetid.
Børsteløs jævnstrømsmotor vs. børstet jævnstrømsmotor: En direkte sammenligning
| Parameter | Børsteløs DC-motor | Børstet jævnstrømsmotor |
|---|---|---|
| Effektivitet | 85-93 % | 75-80 % |
| Servicelevetid | 10.000–30.000 timer | 1.000-5.000 timer |
| Vedligeholdelse | Minimal (ingen udskiftning af børste) | Periodisk børsteinspektion/udskiftning |
| Støj & EMI | Lav (ingen børstebuedannelse) | Højere (børstegnister genererer EMI) |
| Hastighedskontrol | Præcis, bred rækkevidde via ESC | Enklere spændingsstyring |
| Effekttæthed | Højere (varme i statoren, let bortledes) | Lavere (varme genereret i roterende rotor) |
| Systemomkostninger | Højere (kræver driverelektronik) | Lavere forudgående omkostninger |
| Gnist/eksplosionsrisiko | Ingen (sikker for farlige miljøer) | Til stede (børstebuedannelse) |
Typer af børsteløse jævnstrømsmotorer efter rotorkonfiguration
Indre Rotor (Inrunner) BLDC Motor
Rotoren sidder inde i statoren, det konventionelle arrangement. Inrunner-motorer har typisk lavere rotorinerti , hvilket muliggør hurtigere acceleration og deceleration. De er velegnede til højhastighedsapplikationer såsom RC-fly, hvor omdrejningstallet kan overstige 50.000 rpm . Imidlertid begrænser deres mindre rotordiameter drejningsmomentarmen, hvilket resulterer i lavere drejningsmoment ved tilsvarende effekt.
Yderrotor (Outrunner) BLDC-motor
Rotoren vikler sig om ydersiden af statoren. Denne geometri øger rotorens effektive radius og genererer markant mere drejningsmoment ved lavere hastigheder uden gearkasse. Outrunner-motorer er standardvalget til dronefremdrift, direkte drevne pladespillere og e-cykelnavmotorer. En typisk outrunner dronemotor vurderet til 1000 KV (1000 rpm/volt) kan levere 3–5× momentet af en sammenlignelig inrunner med samme effekt.
Axial Flux BLDC Motor
Den magnetiske flux bevæger sig parallelt med motorakslen i stedet for radialt. Denne arkitektur producerer en ekstremt tynd, skiveformet motor med enestående kraft-til-vægt-forhold — nogle aksiale fluxdesigns opnår effekttætheder over 5 kW/kg , hvilket gør dem attraktive for elektriske køretøjer, fly og industrielt udstyr med begrænset plads.
Mikrobørsteløs jævnstrømsmotor: Præcision i en miniaturepakke
A mikro børsteløs DC motor anvender BLDC-teknologi i meget lille skala - typisk med ydre diametre fra 4 mm til 22 mm og udgangseffekt fra under 1 W til omkring 50 W. Elimineringen af børster er især kritisk i denne skala, fordi miniaturiserede børster slides ekstremt hurtigt og genererer partikelforurening, som er uacceptabel i medicinsk eller optisk udstyr.
Nøglespecifikationer for Micro BLDC-motorer
| Diameter | Typisk spænding | Hastighed uden belastning | Kontinuerlig kraft | Typisk anvendelse |
|---|---|---|---|---|
| 4-6 mm | 3,3-5 V | 50.000-100.000 rpm | < 1 W | Mikrodroner, wearables |
| 8-12 mm | 5-12 V | 20.000–60.000 o/min | 1-5 W | Medicinsk udstyr, tandværktøjer |
| 16–22 mm | 12-24 V | 10.000-30.000 rpm | 5-50 W | Robotik, laboratorieautomatisering, kameraophæng |
Hvor der anvendes mikrobørsteløse jævnstrømsmotorer
- Medicinske og kirurgiske værktøjer: Dentale håndstykker, endoskoper, infusionspumper og kirurgiske robotter kræver motorer, der ikke producerer partikelforurening og opretholder steriliseringscyklusser - krav, som kun børsteløse designs kan opfylde pålideligt.
- Miniature droner og UAV'er: Mikro BLDC-motorer i 8-16 mm-området driver propeller på nanodroner og indendørs UAV'er, hvor vægten måles i gram.
- Kamerastabilisering (gimbals): Glatte mikro-BLDC-motorer med lavt tandhjul bevarer kameraorienteringen uden at indføre vibrationer i optagelserne.
- Laboratorie- og analyseinstrumenter: Centrifuger, mikropumper og spektroskopiudstyr er afhængige af præcis hastighedskontrol og lange vedligeholdelsesintervaller.
- Forbrugerelektronik: Harddiskdrevs spindelmotorer, bærbare køleventilatorer og elektriske tandbørster bruger alle miniaturiseret BLDC-teknologi.
BLDC motorydelsesparametre, du skal forstå
At vælge en børsteløs jævnstrømsmotor uden at forstå dens kernespecifikationer fører til underydelse eller for tidlig fejl. De mest kritiske parametre er:
- KV-værdi (rpm/V): Definerer, hvor mange RPM motoren producerer pr. volt forsyning uden belastning. En 1500 KV motor ved 12 V leverer ca. 18.000 rpm ubelastet. Lavere KV = mere drejningsmoment; højere KV = mere hastighed.
- Kontinuerlig strømvurdering (A): Den maksimale vedvarende strøm uden at overskride termiske grænser. Overskridelse af denne værdi forringer viklingsisoleringen, hvilket forårsager irreversibel skade inden for få minutter.
- Fastlåsningsmoment (N·m eller mN·m): Det maksimale drejningsmoment motoren producerer ved nul hastighed. Dette begrænser, hvilke gearkasser eller belastninger der kan drives direkte.
- Ryg-EMF konstant (Ke): Nært beslægtet med KV; bestemmer, hvor meget spænding motoren genererer pr. hastighedsenhed. Kritisk for førerdesign og regenerative bremseberegninger.
- Antal polakker: Flere poler = jævnere drejningsmoment ved lave hastigheder, men begrænser maksimalt omdrejningstal. To-polede motorer kan nå ekstremt høje hastigheder; 14-polede motorer giver jævnt drejningsmoment ved lav hastighed til direkte-drev-applikationer.
- Termisk modstand (°C/W): Angiver, hvor hurtigt motoren opvarmes pr. watt tab. Motorer med lav termisk modstand (god varmeafledning) tolererer højere kontinuerlige belastninger.
Sådan vælger du den rigtige børsteløse jævnstrømsmotor
- Definer belastningsmoment og hastighedskrav. Beregn driftspunktet: hvilket drejningsmoment (N·m) er nødvendigt ved hvilken hastighed (rpm)? Dette indstiller effektbehovet: P = T × ω.
- Vælg indre rotor eller ydre rotor. Højhastighedsbelastninger med lavt drejningsmoment favoriserer løbere. Direkte drevne belastninger med lav hastighed og højt drejningsmoment favoriserer outrunners. Hvis en gearkasse er acceptabel, fungerer begge konfigurationer.
- Vælg spænding baseret på systembus. Tilpas motor KV til din forsyningsspænding, så driftspunktet falder inden for motorens effektivitetskort. At køre en høj-KV-motor på højspænding uden belastning begrænser spild af energi og risikerer overhastighed.
- Bekræft termiske grænser. Bekræft, at den konstante strømværdi overstiger din nødvendige strøm ved driftspunktet med en margin på mindst 20-30 % .
- Vælg sensoreret vs. sensorløs kommutering. Sensorede motorer (Hall-sensorer) udmærker sig i applikationer med variabel belastning, der kræver jævn opstart. Sensorløse designs er enklere og mere omkostningseffektive til applikationer med konstant hastighed som blæsere og pumper.
- Vælg en kompatibel driver/ESC. Match førerens spændingsområde, strømmærke og kommuteringstype (sensorløs/sensorløs) til motoren. En uoverensstemmende driver er den mest almindelige årsag til BLDC-systemfejl i feltapplikationer.
Almindelige anvendelser af børsteløse jævnstrømsmotorer efter industri
| Industri | Ansøgning | Hvorfor BLDC? |
|---|---|---|
| Automotive / EV | Trækmotorer, servostyring, HVAC blæsere | Høj effektivitet, lang levetid, præcis kontrol |
| Forbrugerelektronik | HDD spindler, bærbare blæsere, ledningsfrit elværktøj | Lav støj, kompakt størrelse, pålidelighed |
| VVS / Hvidevarer | Inverter kompressorer, blæsere, vaskemaskine tromler | Variabel hastighedskontrol, energibesparelse op til 30% |
| Industriel automation | Servodrev, transportørsystemer, CNC-spindler | Præcis positionering, høj arbejdscyklus, lav vedligeholdelse |
| Luftfart / Droner | UAV fremdrift, aktuatorer, reaktionshjul | Kraft-til-vægt-forhold, pålidelighed i barske miljøer |
| Medicinsk | Kirurgiske robotter, infusionspumper, ventilatorer | Ingen børstepartikelkontamination, steriliseringskompatibilitet |
Fordele og begrænsninger: En ærlig vurdering
Fordele
- Længere driftslevetid: Uden børster at bære opnår BLDC-motorer rutinemæssigt 20.000–30.000 timer MTBF (middeltid mellem fejl), som ofte varer længere end det udstyr, de er installeret i.
- Højere effektivitet i hele hastighedsområdet: Elektronisk kommutering er optimeret ved hvert driftspunkt; børstede motorer mister effektivitet ved delvise belastninger på grund af fast børstekontaktmodstand.
- Bedre termisk styring: Der genereres varme i den stationære stator, som kan varmesænkes direkte til motorhuset - langt mere effektivt end at køle en roterende rotor.
- Lav elektromagnetisk interferens (EMI): Ingen lysbuedannelse betyder, at BLDC-motorer opfylder strenge EMI-standarder (EN 55014, CISPR 11) uden omfattende ekstern filtrering.
- Sikker i farlige miljøer: Ingen lysbue gør BLDC-motorer velegnede til brandfarlige gas- eller støvmiljøer, hvor børstede motorer ville være forbudt.
Begrænsninger
- Højere systemomkostninger: Selve motoren koster måske kun marginalt mere end en børstet ækvivalent, men den nødvendige driver/ESC tilføjer 30-100 % til de samlede systemomkostninger afhængig af effektniveau.
- Mere kompleks kontrol: Implementering af jævn opstart, minimering af drejningsmoment og svækkelse i felten til drift med højere hastigheder kræver sofistikeret firmware - en betydelig ingeniørindsats.
- Afhængighed af sjældne jordarters magneter: NdFeB-magneter er underlagt forsyningskædebegrænsninger og prisvolatilitet; de afmagnetiserer også over deres Curie-temperatur (typisk 80-120°C for standardkarakterer).
- Tandhjulsmoment: Ved meget lave hastigheder skaber interaktionen mellem statorslidser og rotormagneter drejningsmoment ("cogging"), som skal afbødes gennem skævvridning eller avancerede kontrolalgoritmer i præcisionspositioneringsapplikationer.
Fremtidige tendenser inden for børsteløs DC-motorteknologi
BLDC motorteknologi fortsætter med at udvikle sig hurtigt, drevet af elektrificeringen af transport og udvidelsen af robotteknologi. De vigtigste udviklingsretninger omfatter:
- Integrerede motor-driver moduler: Kombinationen af motoren og dens driverelektronik i en enkelt forseglet enhed forenkler installationen og reducerer ledningsføring, som allerede er almindelig i 22 mm og mindre mikro BLDC-motorer.
- Wide-bandgap (WBG) halvlederdrivere: Siliciumcarbid (SiC) og galliumnitrid (GaN) koblingsenheder muliggør højere koblingsfrekvenser med lavere tab, hvilket skubber systemeffektiviteten over 97 % i premium EV-applikationer.
- Ferritmagnetalternativer: Forskning i ferritbaserede BLDC-motorer har til formål at reducere afhængigheden af sjældne jordarter og samtidig opretholde konkurrencedygtig ydeevne gennem optimeret statorgeometri.
- AI-baseret forudsigelig vedligeholdelse: Real-time strøm- og vibrationssignaturanalyse muliggør tidlig detektering af lejeslid og viklingsnedbrydning, hvilket forlænger den effektive levetid yderligere ud over allerede imponerende baseline-tal.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.