 Hjem / Nyheder / Industri nyheder / Hvad er en DC-gearmotor? Typer, anvendelser og hvordan det virker
Hvad er en DC-gearmotor? Typer, anvendelser og hvordan det virker
 2026.04.15
 Industri nyheder
Hvad er en DC-gearmotor? Det direkte svar
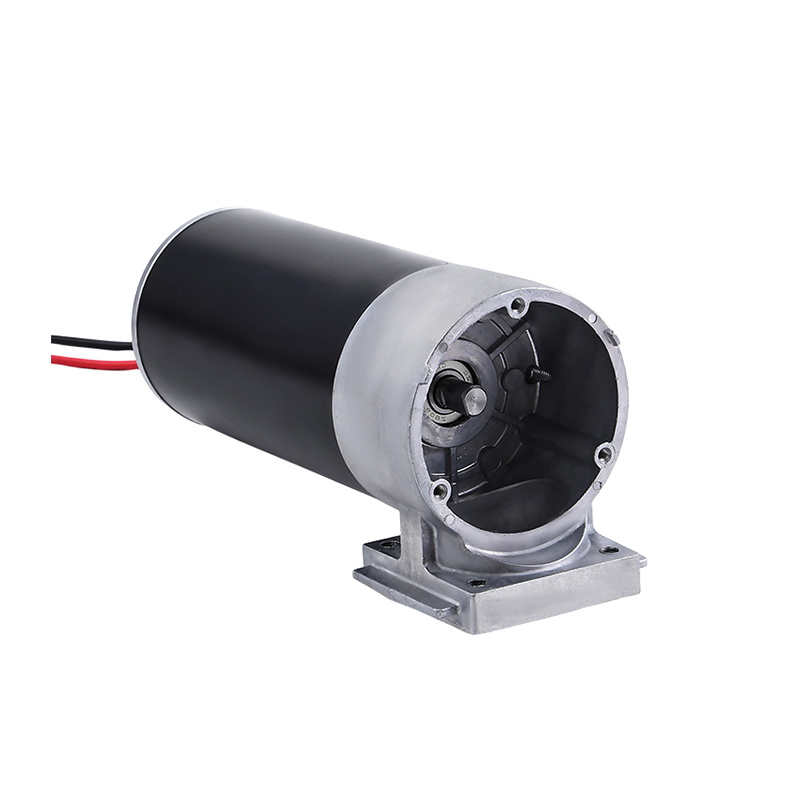
A DC gearmotor er en jævnstrøms elektrisk motor integreret med en gearreduktion (gearkasse). Motoren omdanner elektrisk energi til rotationsmekanisk energi, mens den vedlagte gearkasse reducerer udgangshastigheden og øger udgangsmomentet proportionalt. Resultatet er en kompakt, selvstændig drivenhed, der leverer højt drejningsmoment ved lav hastighed -en kombination, som en standard DC-motor alene ikke kan opnå effektivt.
Rent praktisk: hvis en ren jævnstrømsmotor drejer ved 5.000 o/min, men du har brug for 50 o/min for at drive et transportbånd med stærk trækkraft, vil en gearmotor med en 100:1 gearforhold leverer præcis det - samtidig med at drejningsmomentet multipliceres med ca. 100 gange (minus geareffektivitetstab, typisk 70-95%).
DC-gearmotorer er blandt de mest udbredte bevægelseskomponenter inden for teknik, der optræder i alt fra robotarme og elektriske kørestole til automatiske bilruder og industrielle samlebånd.
Sådan fungerer en DC-gearmotor: Kernemekanismen
Forståelse af en DC-gearmotor kræver forståelse for dens to integrerede systemer, der arbejder i rækkefølge.
DC-motorstadiet
Når DC-spænding påføres motorens indgangsterminaler, strømmer der strøm gennem ankerviklingerne inde i et magnetfelt (skabt af permanente magneter eller elektromagneter). Denne interaktion frembringer en rotationskraft - drejningsmoment - der roterer motorakslen. Omdrejningshastigheden afhænger af den påførte spænding, mens drejningsmomentet afhænger af strømmen. De fleste små DC-gearmotorer kører på 3V, 6V, 12V eller 24V forsyningsspændinger.
Gearkassestadiet
Motorakslen føres direkte ind i en gearkasse, der indeholder en række indgribende gear. Hvert geartrin reducerer hastigheden med et fast forhold og multiplicerer drejningsmomentet. For eksempel giver en to-trins gearkasse med et forhold på 10:1 på hvert trin en samlet 100:1 reduktion . Gearkassens udgangsaksel drejer med 1/100 af motorhastigheden, men med op til 100 gange drejningsmomentet (før effektivitetstab).
Afvejningen mellem drejningsmoment og hastighed
Dette er det grundlæggende ingeniørprincip bag hver gearmotor: hastighed og drejningsmoment er omvendt proportional ved en given effektindgang. En fordobling af gearforholdet halverer udgangshastigheden og fordobler udgangsmomentet. Dette giver ingeniører mulighed for præcist at tune et drivsystem til at matche de mekaniske krav til enhver applikation uden at ændre selve motoren.
Hovedtyper af DC-gearmotorer
DC-gearmotorer er klassificeret efter den anvendte type DC-motor og gearkassekonfigurationen. Hver kombination passer til forskellige præstationskrav.
Efter motortype
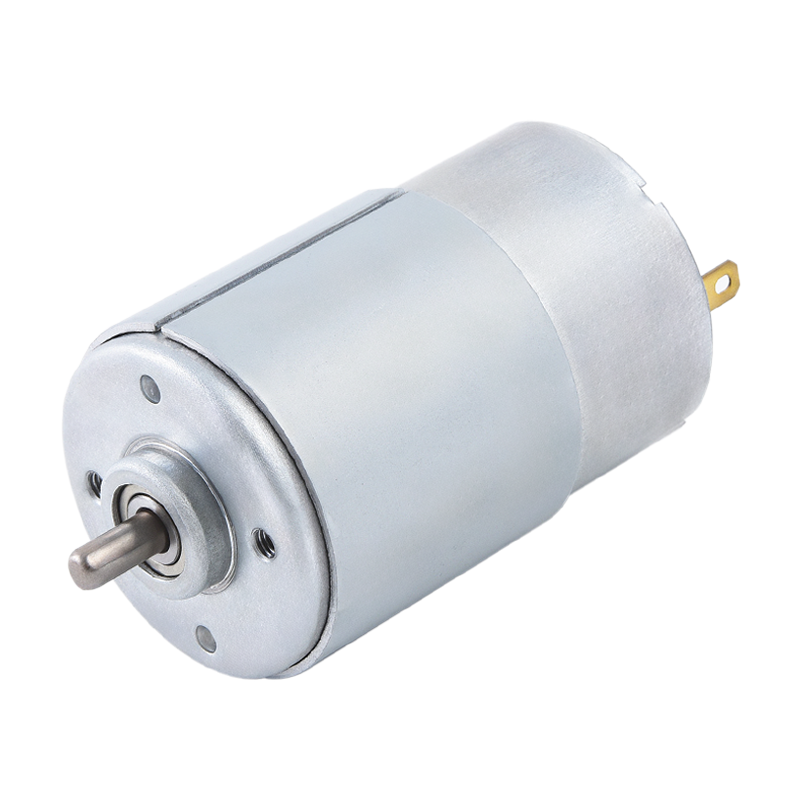
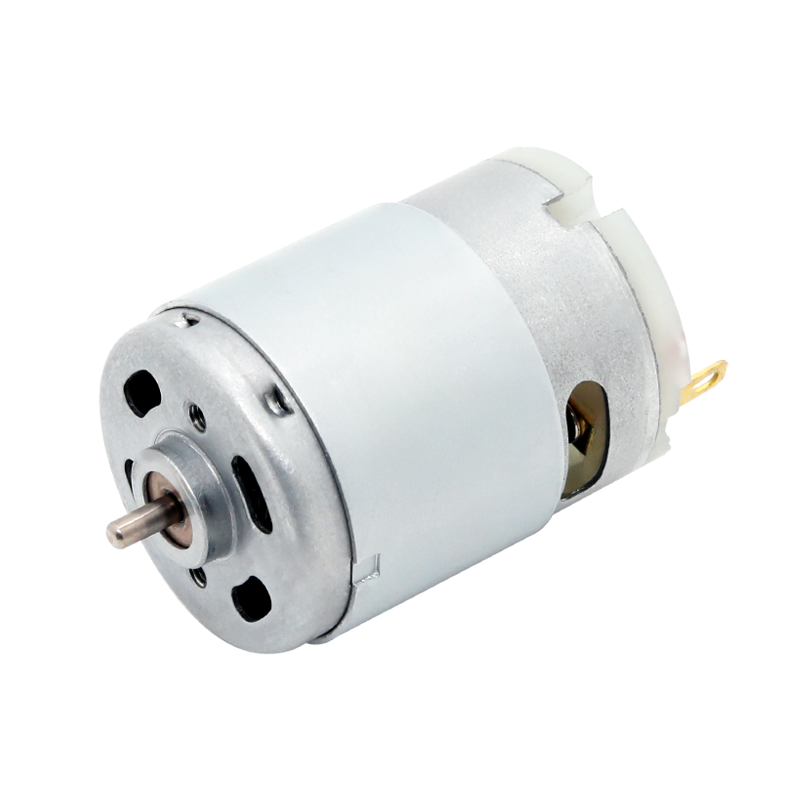
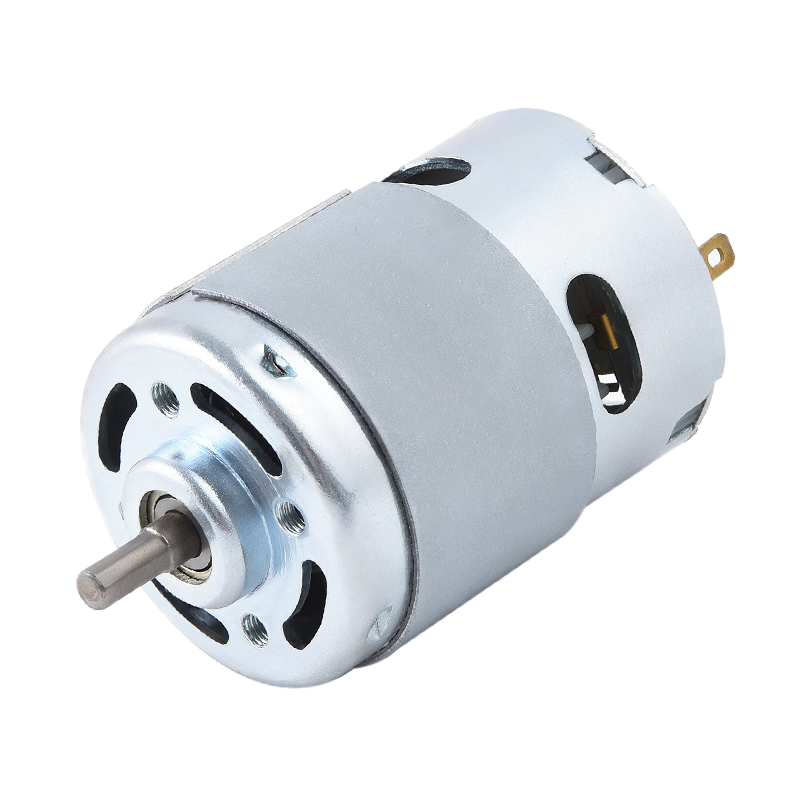
- Børstet DC gearmotor: Bruger kulbørster og en kommutator til at overføre strøm til det roterende anker. Enkel, billig og nem at styre med grundlæggende PWM-kredsløb. Børster slides over tid, og kræver typisk udskiftning efter 500-2.000 timer af driften. Almindelig i legetøj, aktuatorer og lav-duty-cycle applikationer.
- Børsteløs DC (BLDC) gearmotor: Eliminerer børster ved at bruge elektronisk kommutering. Tilbyder længere levetid (ofte 10.000 timer ), højere effektivitet (85-95%), lavere elektromagnetisk interferens og bedre varmestyring. Anvendes i medicinsk udstyr, droner og præcisionsautomatisering.
- Coreless DC gearmotor: Armaturet har ingen jernkerne, hvilket gør det ekstremt let og meget responsivt med meget lav inerti. Ideel til håndholdte kirurgiske værktøjer, proteser og kamerasystemer, hvor hurtige, præcise mikrobevægelser betyder noget.
Efter gearkassetype
- Spur gear motor: Bruger ligeskårne parallelle gear. Enkel, økonomisk og bredt tilgængelig. Lidt mere støjende end andre typer på grund af pludselig tandindgreb. Bedst til applikationer med moderat hastighed og moderat belastning.
- Helisk gearmotor: Gear er skåret i en vinkel, hvilket giver gradvis tandindgreb. Dette resulterer i jævnere, mere støjsvag drift og højere belastningskapacitet end cylindriske tandhjul. Foretrukken inden for kontorautomation, HVAC-systemer og udstyr til fødevareforarbejdning.
- Planetgearmotor: Har et centralt solhjul, omgivende planetgear og et ydre ringhjul. Dette design opnår meget høj momenttæthed og gearforhold op til 1.000:1 i en kompakt cylindrisk form. Almindeligvis brugt i robotteknologi, elektriske køretøjer og højpræcisionsaktuatorer.
- Snekkegearmotor: Bruger en snekkeskrue, der går i indgreb med et snekkehjul, hvilket muliggør meget høje reduktionsforhold (op til 300:1 i et enkelt trin) og iboende selvlåsende når strømmen er taget ud. Ideel til lifte, portåbnere og enhver applikation, der kræver, at lasten holder position uden at bremse.
Nøglespecifikationer forklaret
At vælge den rigtige DC-gearmotor kræver forståelse af disse kerneparametre. Fejllæsning af selv én kan resultere i motorfejl eller underydelse.
| Specifikation | Enhed | Hvad det betyder | Typisk rækkevidde |
|---|---|---|---|
| Nominel spænding | V (DC) | Optimal driftsspænding | 3V – 48V |
| Hastighed uden belastning | RPM | Udgangsakselhastighed uden belastning | 1 – 1.000 RPM |
| Nominel drejningsmoment | N·m eller kg·cm | Kontinuerligt sikkert udgangsmoment | 0,01 – 500 N·m |
| Stald moment | N·m eller kg·cm | Maksimalt drejningsmoment ved nul hastighed | 2–10× nominelt drejningsmoment |
| Gearforhold | n:1 | Input-til-output hastighedsreduktion | 5:1 – 1.000:1 |
| Effektivitet | % | Effekt konverteret til nyttigt output | 50 % – 95 % |
| Nominel strøm | A | Strømtræk ved nominel belastning | 0,05A – 30A |
| IP-vurdering | IP-kode | Støv- og vandbeskyttelsesniveau | IP20 – IP67 |
Design tommelfingerregel: Vælg altid en gearmotor, hvis nominelle drejningsmoment er mindst 1,5–2× din applikations beregnede belastningsmoment. Denne sikkerhedsmargin tager højde for opstartsstigninger, friktionsvariationer og belastningsudsving, der nemt kan overstige steady-state værdier.
DC gearmotor vs. andre motortyper
Ingeniører vurderer jævnligt DC-gearmotorer i forhold til alternativer. Her er, hvordan de sammenligner sig på de mest kritiske faktorer.
| Faktor | DC gearmotor | AC gearmotor | Stepmotor | Servo motor |
|---|---|---|---|---|
| Strømkilde | DC (batteri/PSU) | AC lysnettet | DC (pulserende) | DC eller AC |
| Hastighedskontrol | Nem (PWM/spænding) | Moderat (VFD nødvendig) | Trinbaseret | Fremragende (lukket sløjfe) |
| Moment ved lav hastighed | Høj | Moderat | Høj (but drops off) | Meget høj |
| Positionsnøjagtighed | Lav (åben sløjfe) | Lav | God (åben sløjfe) | Fremragende |
| Omkostninger | Lav – Moderate | Moderat | Lav – Moderate | Høj |
| Bærbarhed | Fremragende | Dårlig | Godt | Godt |
DC-gearmotorens stærkeste konkurrencefordele er dens enkelhed, lave omkostninger og batterikompatibilitet — hvilket gør det til standardvalget for mobile, bærbare og omkostningsfølsomme applikationer.
Real-World Anvendelser af DC-gearmotorer
DC-gearmotorer er indlejret i en ekstraordinær serie af produkter. Deres alsidighed kommer fra det brede udvalg af tilgængelige spændinger, gearforhold og formfaktorer.
Automotive systemer
Moderne køretøjer indeholder 20–70 DC gearmotorer afhængig af modellen. Disse driver el-ruder (typisk 12V, 30–60 RPM), elektriske sædejusteringer, HVAC-blandingsdøraktuatorer, vinduesviskersystemer og servostyringsenheder. Pålidelighedskravet i bilmiljøer driver brugen af højeffektive børsteløse varianter med IP65-klassificeringer.
Robotik og automatisering
Robotled, gribere og mobile platforme afhænger af DC-gearmotorer til kontrolleret bevægelse. Planetgearmotorer er standarden her, der tilbyder gearforhold fra 20:1 til 500:1 i en diameter helt ned til 22 mm. Uddannelsesrobotter som dem, der bruger LEGO Technic-platformen og industrielle kollaborative robotter (cobots) fra virksomheder som Universal Robots er begge afhængige af denne kerneteknologi.
Medicinske og hjælpemidler
Brug af elektriske kørestole 24V børsteløse DC gearmotorer leverer 80–150 N·m drejningsmoment for at flytte brugere sikkert hen over varieret terræn. Infusionspumper, kirurgiske robotter, drevne protetiske lemmer og hospitalssengejusteringsmekanismer afhænger alle af præcisionen og pålideligheden af kompakte DC-gearmotorer.
Forbrugerelektronik og husholdningsapparater
Automatiske gardinsystemer, smarte låse, papirkværne, espressomaskinekværne og elektriske dåseåbnere bruger alle små DC-gearmotorer. Disse opererer typisk videre 6V-12V med gearforhold mellem 10:1 og 100:1, balancerer stille drift med tilstrækkeligt drejningsmoment til hverdagens opgaver.
Industrielt udstyr
Transportbåndssystemer, pakkemaskiner, tekstiludstyr og landbrugsmaskiner bruger kraftige DC-gearmotorer, der er klassificeret fra 100W til flere kilowatt. Snekkegearmotorer er almindelige her for deres selvlåsende egenskab, som forhindrer tilbagekørsel, når strømmen afbrydes - en vigtig sikkerhedsfunktion på lodrette eller skrå transportørsektioner.
Sådan vælger du den rigtige DC-gearmotor til din applikation
Følg denne strukturerede udvælgelsesproces for at undgå de mest almindelige specifikationsfejl.
- Definer dit belastningsmoment. Beregn eller mål det drejningsmoment, din applikation har brug for ved udgangsakslen. Inkluder friktion, inerti og eventuelle hældningsbelastninger. Tilføj en 1,5–2× sikkerhedsfaktor for at bestemme dit mindste nominelle drejningsmomentkrav.
- Indstil din ønskede udgangshastighed. Bestem det nødvendige RPM-område ved udgangen. Dette, kombineret med dit drejningsmomentmål, hjælper med at definere den nominelle effekt (Power = Torque × Angular Velocity).
- Vælg din forsyningsspænding. Tilpas motorspændingen til din tilgængelige strømkilde - batteribank, strømforsyning eller køretøjets elektriske system. Dette indsnævrer kandidatlisten markant.
- Vælg gearkassetype. Brug planetarisk for høj momenttæthed og præcision; orm til selvlåsning; spiralformet for stille kontinuerlig drift; spor til enkle, billige applikationer.
- Tjek driftscyklus. Kontinuerlig drift (S1) motorer er klassificeret til vedvarende drift. Intermitterende (S2, S3) motorer kan klare højere spidsbelastninger, men har brug for hvileperioder. At overløbe en motor ud over dens driftscyklus er den mest almindelige årsag til for tidlig fejl.
- Overvej miljøkrav. Angiv til udendørs- eller vaskemiljøer IP54 eller højere . Til fødevareforarbejdning kræves huse i rustfrit stål og NSF-kompatible smøremidler.
- Faktor i kontrolmetoden. Enkel tænd/sluk-kontrol kræver kun et relæ- eller MOSFET-kontakt. Variabel hastighed kræver en PWM-controller. Positionskontrol med lukket sløjfe kræver en encoder-udstyret motor og en bevægelsescontroller.
Styring af en DC-gearmotor: Metoder og komponenter
DC-gearmotorer er blandt de letteste drivkomponenter at styre elektronisk, hvilket bidrager til deres dominans i batteridrevne og mikrocontroller-baserede systemer.
PWM hastighedskontrol
Pulse-Width Modulation (PWM) varierer den gennemsnitlige spænding, der leveres til motoren, ved hurtigt at tænde og slukke for strømmen. A 50 % duty cycle ved 12V leverer, hvad der svarer til 6V gennemsnit, hvilket omtrent halverer hastigheden. PWM er effektiv (tab under 5 % i veldesignede kredsløb) og tillader jævn, trinløs hastighedsjustering fra en mikrocontroller som en Arduino eller Raspberry Pi.
H-bro til tovejskontrol
Et H-brokredsløb indeholder fire kontakter arrangeret i en "H"-form rundt om motoren. Ved at aktivere forskellige afbryderpar vender strømretningen gennem motoren og vender omdrejning. H-bro IC'er som f.eks L298N, DRV8833 eller TB6612FNG bruges i vid udstrækning i robotprojekter til bekvem tovejsstyring med strømstyrker fra 0,6A til 4A.
Indkodere til positions- og hastighedsfeedback
Tilføjelse af en kvadraturkoder til motorakslen giver hastigheds- og positionsdata i realtid. Mange DC-gearmotorer fås med integrerede encodere, der tilbyder opløsninger på 64 til 1.000 tællinger pr. omdrejning . Dette muliggør PID-kontrol med lukket sløjfe, hvor systemet automatisk justerer spændingen for at opretholde en målhastighed eller nå en præcis position - hvilket transformerer en simpel gearmotor til en dygtig præcisionsaktuator.
Almindelige fejltilstande og hvordan man forebygger dem
DC-gearmotorer er robuste, men specifikke driftsforhold accelererer slid og forårsager for tidlig fejl.
- Overbelastning ud over stall-momentet: Vedvarende drift ved stall forårsager for stort strømforbrug (ofte 5-10× mærkestrøm), hvilket hurtigt overophedes viklingerne. Beskyt altid med et strømbegrænsende kredsløb eller termisk afbryder.
- Gearsmøringsfejl: Tørt gear slides eksponentielt hurtigere. Planet- og cylindriske gearkasser bruger fedt, der kan tørre ud efter flere år. Gensmør forseglede gearkasser med producentens anbefalede intervaller, eller vælg oliebadsgearkasser til anvendelser med lang levetid.
- Børsteslid (børstede motorer): Efterse børster hver 500-1.000 timer. Slidte børster forårsager buedannelse, øget elektrisk støj og eventuel kommutatorskade. Udskift børster, før de slides til den mindste længde, der er markeret på børsteholderen.
- Indtrængning af fugt: Vand korroderer viklinger og forurener gearsmøremiddel. Tilpas altid IP-klassificeringen til miljøet. Brug ikke en IP20-klassificeret motor på udendørs eller stænkudsatte steder.
- Spændingsspidser: Back-EMF, når motoren slukker, kan beskadige driverkredsløb. Tilføj altid en flyback diode på tværs af motorterminalerne for at klemme spændingsspidser ved brug af transistor- eller MOSFET-drivere.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.