Eng



Hvordan virker en gearmotor? Komplet vejledning
 2026.04.22
 Industri nyheder
A gearmotor fungerer ved at kombinere en elektrisk motor med en gearreduktion (gearkasse) til en enkelt integreret enhed. Motoren genererer højhastigheds rotationsoutput, og gearkassen bruger en række indgribende gear til at reducere denne hastighed, mens momentet multipliceres proportionalt . Resultatet er et kompakt drivsystem, der leverer langsom, kraftfuld rotation - præcis hvad de fleste mekaniske applikationer kræver.
For eksempel producerer en motor, der drejer ved 1.400 omdr./min. sammen med en 70:1 gearkasse, en udgangsakselhastighed på kun 20 o/min – men med drejningsmoment op til 70 gange større end motoren alene kunne give (minus effektivitetstab). Dette princip gælder, uanset om du bruger en stor industriel gearmotor, der driver en transportør eller en lille gearmotor drejning af mekanismen inde i en automatisk gardinåbner.
Det grundlæggende arbejdsprincip: Hastighedsreduktion og drejningsmomentmultiplikation
Den grundlæggende fysik bag hver gearmotor er gearforholdet. Når et lille drivtandhjul (pinion) går i indgreb med et større drevet tandhjul, roterer det drevne tandhjul langsommere, men udøver mere rotationskraft. Forholdet er direkte og forudsigeligt:
- Udgangshastighed = Indgangshastighed ÷ Gearforhold
- Udgangsmoment = Indgangsmoment × Gearforhold × Effektivitet
En typisk gearmotor effektivitet spænder fra 85 % til 98 % afhængig af geartype, med spiralformede tandhjul i den høje ende og snekkegear i den nederste ende. Dette effektivitetstab er den eneste "omkostning" ved drejningsmomentmultiplikationen - resten af energien omdannes til brugbart mekanisk arbejde.
I en flertrins gearkasse multiplicerer hvert geartrin forholdet. To trin på 7:1 hver giver et kombineret forhold på 49:1. Tre trin kan opnå forhold, der overstiger 1.000:1 i et kompakt hus - hvilket er, hvordan en lille gearmotor på størrelse med en knytnæve kan flytte en meget tung last med en næsten umærkeligt langsom, kontrolleret hastighed.
Nøglekomponenter inde i en gearmotor
At forstå, hvad der er inde i en gearmotor, hjælper med at diagnosticere problemer, vælge den rigtige enhed og forudsige vedligeholdelsesbehov. Hver gearmotor indeholder de samme kerneundersystemer, uanset størrelse eller type.
- Elektrisk motor: Primærmotoren - omdanner elektrisk energi til rotationsenergi. Kan være AC (induktion), DC (børstet eller børsteløs) eller stepper/servo afhængigt af applikationen. Motorakslen forbindes direkte med gearkassens første trin.
- Indgangsaksel og tandhjulsgear: Højhastighedsakslen, der strækker sig fra motoren ind i gearkassen. Tandhjulet (lille gear) monteret på denne aksel starter hastighedsreduktionsprocessen.
- Geartog: Et eller flere trin af sammenlåsende gear arrangeret til gradvist at reducere hastigheden og øge drejningsmomentet. Hver etape har et driver gear og et drive gear.
- Udgangsaksel: Den sidste aksel med langsom hastighed, der leverer kraft til den drevne last. Det kan være massivt, hult eller med flange afhængigt af monteringskonfigurationen.
- Gearkassehus: Omslutter og justerer alle gearkomponenter; typisk støbejern, aluminiumslegering eller ingeniørplast. Fungerer også som oliereservoir i smurte designs.
- Lejer og tætninger: Understøt akselbelastninger og forhindre lækage af smøremiddel. Lejevalg påvirker direkte bæreevne og levetid.
- Smøresystem: Stænksmøring (oliebad) i større enheder; fedtfyldte forseglede lejer i små gearmotorer og vedligeholdelsesfrie designs.
Typer af gearmotorer og hvordan hver enkelt fungerer forskelligt
Den anvendte gearkassetype bestemmer gearmotorens effektivitet, støjniveau, gearforholdsområde og fysiske orientering. At vælge den forkerte type er en af de mest almindelige applikationstekniske fejl.
Spur Gear Motor
Bruger ligeudskårne tandhjul med tænder parallelt med akselaksen. Enkel, billig og yderst effektiv ( 95–98 % pr. trin ), men genererer mere støj på grund af det bratte tandindgreb. Almindelig i printere, små apparater og lavhastigheds industrielle drev. Den mest udbredte konfiguration i små gearmotorer til omkostningsfølsomme applikationer.
Spiralformet Gear Motor
Bruger vinklede tandhjul, der griber gradvist ind på tværs af tandfladen, hvilket giver en jævnere og mere støjsvag drift end cylindriske tandhjul. Effektiviteten når 96-98 % , og de håndterer højere drejningsmomentbelastninger med færre vibrationer. Udbredt i transportbåndsdrev, blandere og emballeringsmaskiner. De vinklede tænder genererer aksiale trykkræfter, som skal absorberes af tryklejer.
Snekkegearmotor
Bruger en skrueformet skrue (snekke), der går i indgreb med et snekkehjul i en 90° vinkel. Opnår meget høje gearforhold - typisk 5:1 til 100:1 i et enkelt trin — i et ekstremt kompakt hus. Den primære afvejning er effektivitet: snekkegearmotorer kører typisk kl 50-90 % effektivitet , hvor højere forhold er mindre effektive på grund af glidende tandkontakt. Mange snekkegearkonfigurationer er selvlåsende - belastningen kan ikke drive motoren tilbage - hvilket gør dem ideelle til løft, portåbnere og positioneringsapplikationer.
Planetgearmotor
Bruger et centralt solgear, flere planetgear, der kredser omkring det, og et ydre ringhjul. Belastningen fordeles på flere gear tænder samtidigt, hvilket resulterer i meget høj momenttæthed — en planetgearmotor kan levere 3-5 gange drejningsmomentet i forhold til en tilsvarende størrelse cylindrisk gear. Effektiviteten er høj kl 95–97 % pr. fase . Kompakt, koaksial (input og output deler samme akse) og fremragende til robotteknologi, elværktøj og elektriske køretøjer. Også den dominerende konfiguration i små gearmotorer, der anvendes i præcisionsautomatisering.
Konisk gearmotor
Bruger koniske tandhjul til at overføre kraft i en vinkel - oftest 90°, men andre vinkler er mulige. Anvendes, når driv- og lastakslerne skal være vinkelrette, og pladsen tillader en retvinklet konfiguration. Almindelig i blandere, transportører, der laver retningsændringer, og landbrugsudstyr.
Overblik over gearmotortyper: sammenligningstabel
| Type | Effektivitet | Forholdsområde | Støjniveau | Momenttæthed | Typisk brug |
|---|---|---|---|---|---|
| Spur | 95-98 % | 3:1 – 10:1 pr. etape | Moderat – Høj | Lav-Moderat | Printere, apparater, legetøj |
| Helical | 96-98 % | 3:1 – 10:1 pr. etape | Lav | Moderat – Høj | Transportører, emballage |
| Orm | 50-90 % | 5:1 – 100:1 pr. etape | Lav | Moderat | Porte, elevatorer, armaturer |
| Planetarisk | 95-97 % | 3:1 – 10:1 pr. etape | Lav | Meget høj | Robotik, elbiler, automatisering |
| Fasning | 93-97 % | 1:1 – 6:1 | Moderat | Moderat | Vinkeldrev, blandere |
Hvordan en lille gearmotor adskiller sig fra industrielle enheder
En lille gearmotor fungerer efter nøjagtig de samme fysiske principper som dens industrielle modstykker, men er konstrueret til kompakthed, lav spænding og lavt til moderat drejningsmoment. De fleste små gearmotorer er designet til at køre på 3V til 24V DC , producere udgangshastigheder fra 1 RPM til 1.000 RPM , og levere drejningsmomenter fra et par gram-centimeter op til flere Newton-meter.
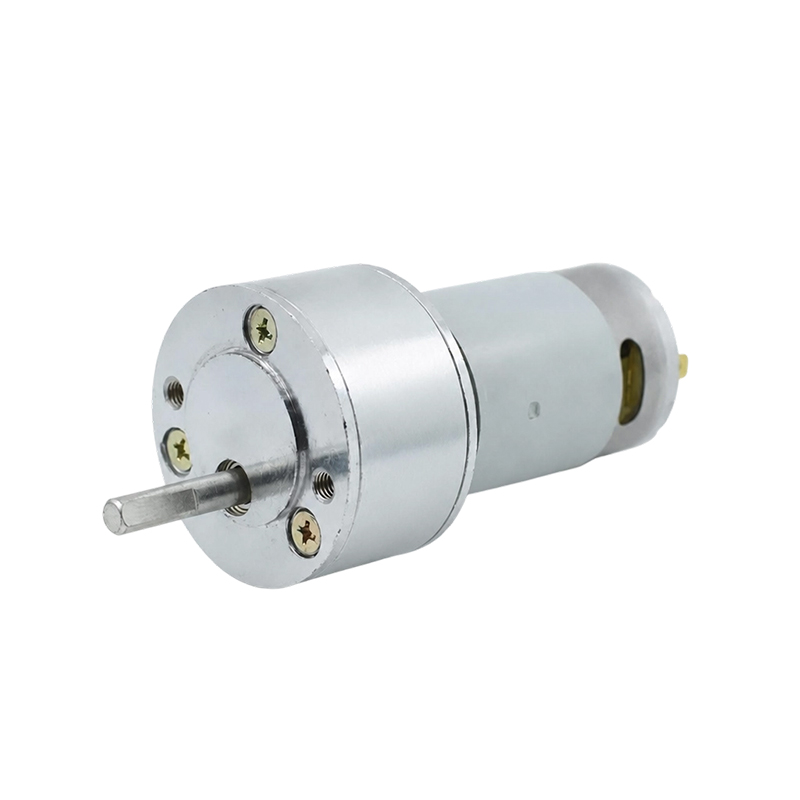
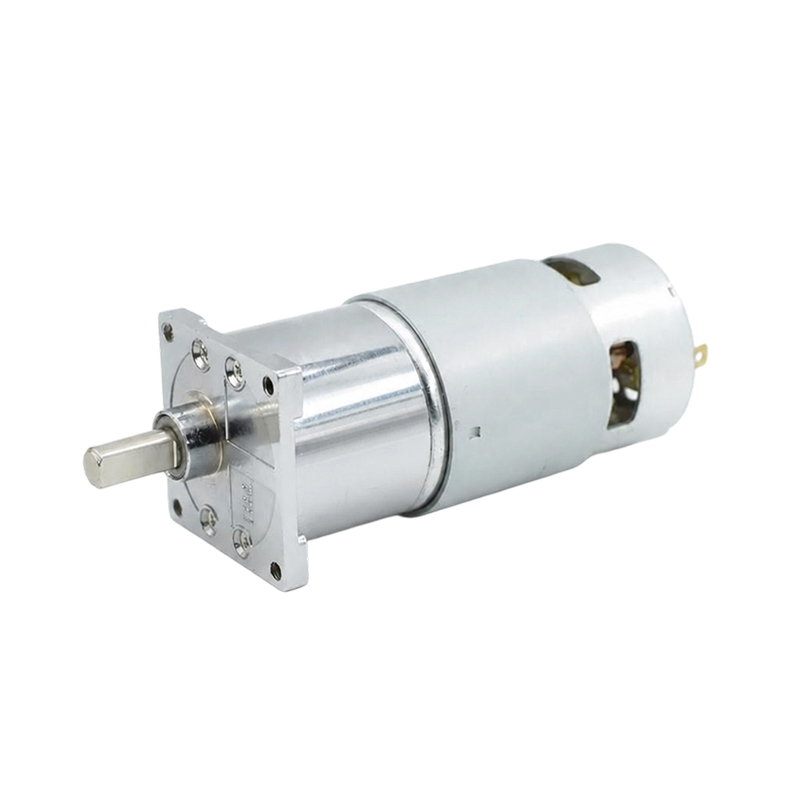
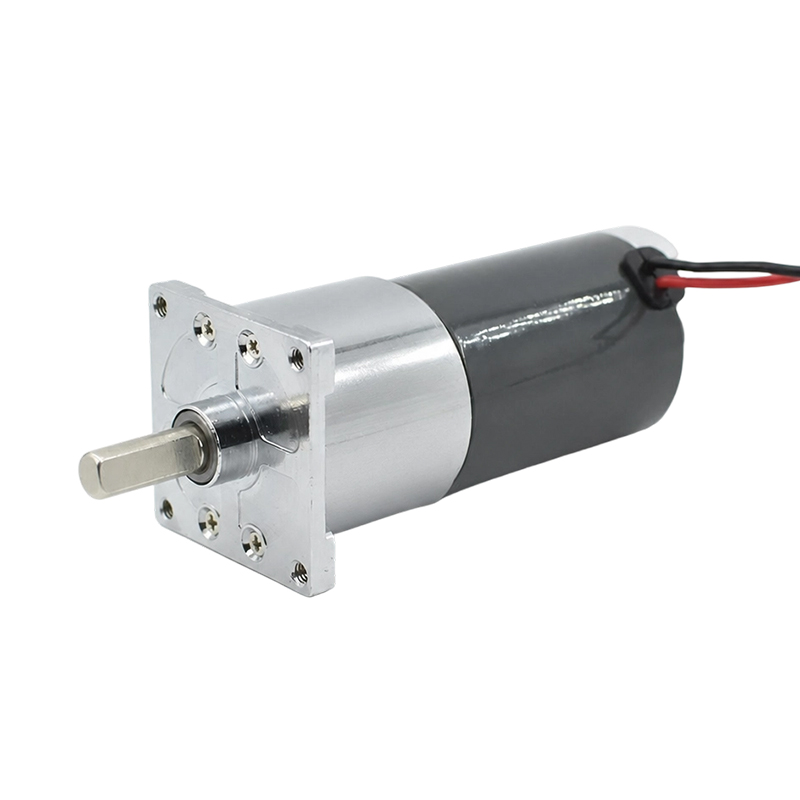
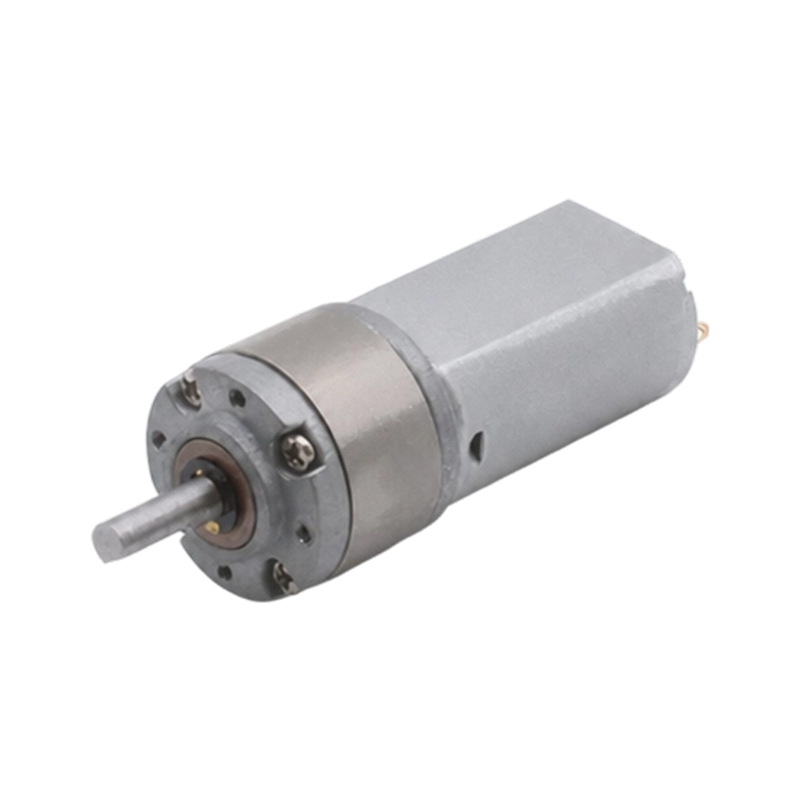
Den mest almindelige lille gearmotorkonfiguration er en DC-børstet motor parret med en plastik- eller metalspor- eller planetgearkasse, ofte kaldet en N20-, N30- eller TT-motor af deres formfaktor. Disse enheder findes i robotsæt, smarte hjemmeenheder, medicinske instrumenter, kamera pan-tilt-mekanismer og automatiserede dispensere.
Designforskelle i små gearmotorer
- Gear materialer: Små gearmotorer bruger ofte konstruerede plastgear (POM, nylon) i stedet for stål for at reducere vægt, støj og omkostninger - men med lavere belastningsgrænser, typisk under 5 Nm kontinuerligt drejningsmoment
- Integrerede indkodere: Mange små gearmotorer inkluderer optiske eller magnetiske indkodere på motorakslen til hastighedsfeedback og positionskontrol - afgørende for robotteknologi og CNC-applikationer
- Forseglet konstruktion: Fedtfyldte, forseglede gearkasser eliminerer behovet for oliesmøring og tillader enhver monteringsorientering
- Staldmoment vs. nominelt drejningsmoment: En lille gearmotor vurderet til 0,5 Nm kontinuerligt kan have et stall-drejningsmoment på 1,5-2 Nm - at forstå dette forhold forhindrer udbrænding i periodiske applikationer
Nøglespecifikationer at forstå, når du vælger en gearmotor
Hvert gearmotordatablad indeholder et sæt ydelsesparametre. At vide, hvordan man læser og anvender dem er afgørende for at matche motoren til applikationen uden at overspecificere (og overforbrug) eller underspecificere (og forårsage fejl).
| Specifikation | Enhed | Hvad det betyder | Praktisk implikation |
|---|---|---|---|
| Gearforhold | X:1 | Input-omdrejninger pr. output-omdrejning | Bestemmer outputhastighed og drejningsmomentmultiplikation |
| Udgangshastighed | RPM | Akselhastighed under nominel belastning | Skal matche ansøgningstidskravene |
| Nominel drejningsmoment | Nm eller kg·cm | Kontinuerligt sikkert driftsmoment | Skal overstige belastningsmomentet med sikkerhedsmargin |
| Stald moment | Nm eller kg·cm | Maksimalt drejningsmoment før akslen stopper | Kørsel i nærheden af stall overophedes motoren hurtigt |
| Hastighed uden belastning | RPM | Hastighed med nul belastning på udgående aksel | Den faktiske arbejdshastighed vil være 10–20 % lavere |
| Nominel effekt | W | Kontinuerlig elektrisk indgangseffekt | Bestemmer strømforsyningskrav |
| IP-vurdering | IPxx | Støv- og fugtbeskyttelsesniveau | IP54 minimum til udendørs eller våde miljøer |
| Modreaktion | arcmin eller grader | Mistet bevægelse ved omvendt retning | Kritisk for præcis positionering - enheder med lavt slør koster mere |
DC vs. AC gearmotorer: Hvilken motortype du skal vælge
Elmotoren inde i gearkassen er lige så vigtig som gearet. Motortypen bestemmer strømforsyningskrav, hastighedskontrolmuligheder og egnethed til forskellige driftscyklusser.
DC børstede gearmotorer
Den mest almindelige motortype i små gearmotorer. Enkel hastighedskontrol ved at variere spænding, reversibel ved at skifte polaritet, billig og bredt tilgængelig fra 1,5V til 48V DC . Børster kræver periodisk udskiftning efter 500-2.000 timer af driften. Velegnet til robotteknologi, biltilbehør, forbrugerelektronik og enhver batteridrevet applikation.
DC børsteløse (BLDC) gearmotorer
Eliminer børster ved hjælp af elektronisk kommutering, hvilket dramatisk forlænger levetiden til 10.000–20.000 timer . Mere effektive end børstede motorer (85-93 % effektivitet), mere støjsvage og bedre egnet til kontinuerlige applikationer. Kræv en motorcontroller (driverkort), hvilket øger systemomkostningerne. Almindelig inden for medicinsk udstyr, HVAC-dæmpere, droner og præcisionsautomatisering.
AC induktionsgearmotorer
Kør direkte fra lysnettet (110V/220V, 50/60 Hz). Ingen børster, ingen kommutator, ekstremt robust og designet til kontinuerlig 24/7 industriel drift . Hastighed bestemmes af forsyningsfrekvens og polantal — en 4-polet motor på 50 Hz kører med cirka 1.450 RPM (synkron hastighed minus slip). Hastighedsvariation kræver en Variable Frequency Drive (VFD). Standardvalget til transportører, pumper, ventilatorer og industrimaskiner.
Stepgearmotorer
En stepmotor parret med en gearkasse bevæger sig i præcise vinkeltrin - typisk 1,8° pr. trin (200 trin/omdrejning) før gearkassen opdeler bevægelsen yderligere. Med en 10:1 gearkasse bliver den effektive opløsning 0,18° pr. trin. Der kræves ingen feedbacksensor til positionering med åben sløjfe i lette applikationer. Almindelig i 3D-printere, CNC-maskiner og automatiseret laboratorieudstyr.
Real-World Anvendelser af gearmotorer efter industri
Gearmotorer er blandt de mest universelt anvendte mekaniske komponenter i moderne industri. Deres evne til at levere kontrolleret drejningsmoment ved præcise hastigheder gør dem uundværlige på tværs af sektorer.
- Industriel automatisering: Transportørdrev, roterende indekseringsborde, blandetanke, ekstrudere - typisk spiralformede eller planetariske gearmotorer vurderet til 0,1-200 kW
- Robotik: Ledaktuatorer i robotarme bruger små planetgearmotorer på grund af deres høje momenttæthed og kompakte fodaftryk - en enkelt ledmotor kan producere 50–300 Nm fra en enhed mindre end et kaffekrus
- Smart Home and Building Automation: Motoriserede gardiner, persienner, dørlåse, HVAC-spjæld og ventilaktuatorer bruger små gearmotorer (typisk 5–24V DC, 1–50 RPM) til stille, præcis positionering
- Medicinsk udstyr: Infusionspumper, kirurgiske borde, kørestolsdrev og laboratorieanalysatorer kræver ultrapræcise, støjsvage gearmotorer med streng EMC-overholdelse
- Elektriske køretøjer: BLDC planetgearmotorer driver trækkraft, servostyring, bremseassistance og sædejusteringssystemer
- Mad- og drikkevarebehandling: Blanderdrev, flaskekapsler og påfyldningsmaskiner bruger gearmotorer i rustfrit stål med IP65-IP69K-klassificeringer for udvaskningsmodstand
- Forbrugerelektronik: Printere, kameraer, automatiske sæbedispensere og kaffemaskiner er afhængige af kompakte spor- eller planetgearmotorer, der fungerer ved 3-12V DC
Sådan dimensioneres en gearmotor: En trin-for-trin tilgang
Korrekt dimensionering forhindrer to af de mest almindelige fejltilstande: termisk overbelastning (underdimensioneret) og unødvendige omkostninger (overdimensionerede). Følg denne sekvens for valg af gearmotor:
- Definer udgangshastighed (RPM): Bestem den nøjagtige omdrejningshastighed, der kræves ved udgangsakslen. Dette indstilles af applikationen — for eksempel skal et transportbånd, der bevæger sig med 0,5 m/s på en rulle med en diameter på 100 mm, rullen dreje med ca. 95 o/min.
- Beregn belastningsmoment (Nm): Moment = Kraft × Radius. Inkluder alle friktions-, inerti- og tyngdekraftbelastninger. Tilføj en servicefaktor på 1,25–2,0 afhængig af stødbelastning og driftscyklus.
- Bestem det nødvendige gearforhold: Forhold = Motorhastighed ÷ Påkrævet udgangshastighed. De fleste AC-induktionsmotorer kører ved 1.400–1.750 RPM; de fleste små jævnstrømsmotorer ved 3.000–18.000 RPM.
- Vælg geartype: Snekke til højt forhold og selvlåsende; planetarisk for højt drejningsmoment i lille volumen; spiralformet for jævn kontinuerlig drift; spor til simple lavprisapplikationer.
- Bekræft termisk vurdering: Bekræft, at motorens nominelle effekt og driftscyklus stemmer overens med de faktiske driftsforhold. En motor, der er klassificeret til S1 (kontinuerlig drift) klarer 100 % driftstid; S3 (intermitterende) er typisk vurderet til 25-40 % til tiden .
- Tjek miljøkrav: Vælg IP-klassificering, temperaturområde og materialekompatibilitet til installationsmiljøet.
Almindelige gearmotorfejltilstande og hvordan man forhindrer dem
Gearmotorer fejler på forudsigelige måder. Forståelse af fejltilstande gør det muligt at vælge mere robuste enheder, implementere passende vedligeholdelsesplaner og hurtigt diagnosticere problemer, når de opstår.
- Slid og grubetænder på gear: Forårsaget af overbelastning, utilstrækkelig smøring eller forurening. Producerer stigende støj og tilbageslag. Forhindres af korrekt dimensionering, regelmæssige olieskift (hver 2.500-5.000 timer i industrielle enheder) og tætning mod forurening.
- Lejefejl: Den mest almindelige fejltilstand i velholdte gearkasser. Symptomerne omfatter vibrationer, støj og skaftslingre. Lejer i små gearmotorer holder typisk 5.000–15.000 timer under nominel belastning.
- Udbrændt motorvikling: Resulterer fra løb i stall eller ekstrem overbelastning i længere perioder. En motor, der kører med det dobbelte af dets nominelle drejningsmoment, genererer ca fire gange varmen — termisk skade er hurtig. Forebygget ved brug af motorbeskyttelsesrelæer og korrekt dimensionering til spidsbelastninger.
- Tætningsfejl og olielækage: Accelerer gear- og lejeslid dramatisk. Efterse akseltætninger årligt og udskift ved første tegn på grådende olie.
- Plastgearafisolering i små gearmotorer: Opstår, når stødbelastninger eller stallforhold overstiger plastens forskydningsstyrke. Brug små metalgearmotorer i enhver applikation med hårde stop, risiko for blokering eller høje inertibelastninger.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.