Eng



Lille gearmotor: Vejledning om typer, valg og anvendelse
 2026.06.24
 Industri nyheder
Hvad er en lille gearmotor?
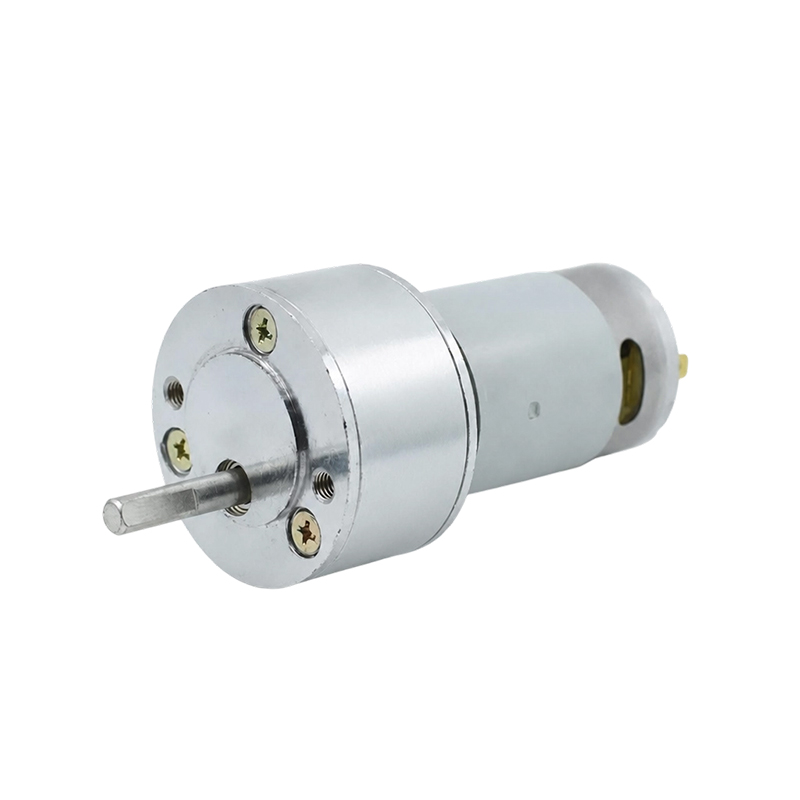
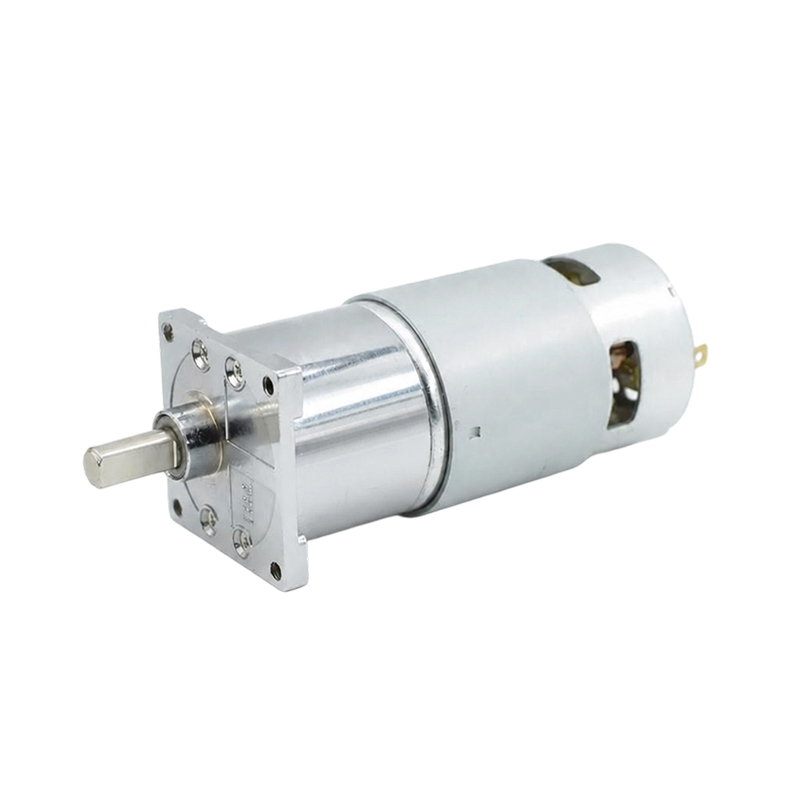
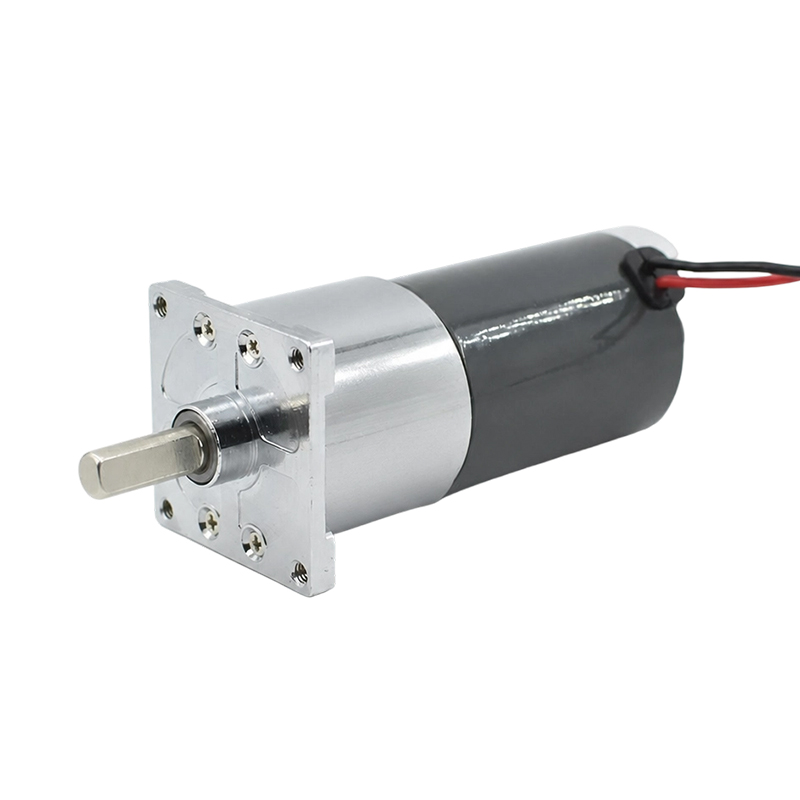
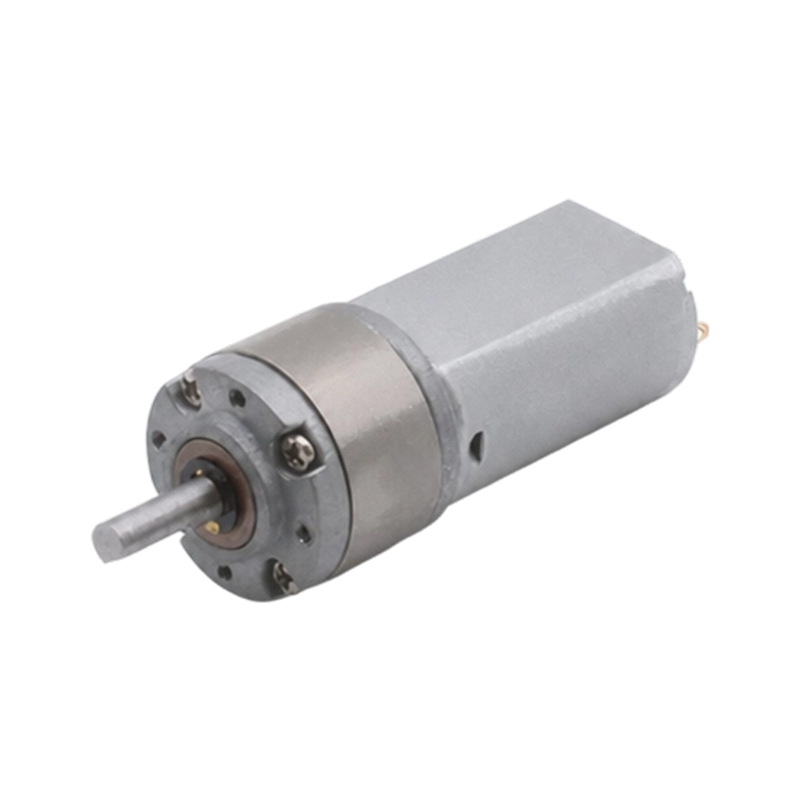
A lille gearmotor er en kompakt, selvstændig enhed, der integrerer en elektrisk motor med en reduktionsgearkasse, der leverer højt drejningsmoment ved lav hastighed i et minimalt fodaftryk. I modsætning til at bruge en motor og gearkasse som separate komponenter, kombinerer en lille gearmotor begge i en enkelt samling - hvilket reducerer installationspladsen, forenkler ledningsføringen og eliminerer problemer med akseljustering. Disse enheder producerer typisk udgangsmomenter fra 0,01 N·m til 500 N·m og køre ved udgangshastigheder fra 1 RPM til 600 RPM , hvilket gør dem uundværlige inden for automatisering, robotteknologi, medicinsk udstyr og forbrugerelektronik.
Den definerende karakteristik er gearreduktionstrinnet, som multiplicerer drejningsmomentet, mens hastigheden reduceres proportionalt. En motor, der drejer ved 3.000 omdr./min. parret med en 100:1 gearkasse, leverer et output på 30 o/min med cirka 100 gange drejningsmomentet (minus effektivitetstab). Denne grundlæggende afvejning er det, der gør små gearmotorer så alsidige på tværs af industrier.
Typer af små gearmotorer og hvordan de adskiller sig
Ikke alle små gearmotorer er bygget ens. Gearmekanismen indeni bestemmer drejningsmomentkapacitet, tilbagekørsel, støjniveau og effektivitet. At vælge den forkerte type er en af de mest almindelige og dyre designfejl.
Spur Gear Motor
Tandhjulsmotorer bruger lige udskårne tænder på parallelle aksler. De er det enkleste og mest omkostningseffektive design, der opnår effektivitetsgevinster 95–98 % pr. trin . Deres største ulempe er støj - tandindgreb skaber en karakteristisk klynk ved højere hastigheder. Bedst egnet til applikationer med lav hastighed og moderat drejningsmoment såsom transportbånd, salgsautomater og legetøjsmekanismer.
Planetgearmotor
Planetgearmotorer fordeler belastningen over tre eller flere planetgear, der omgiver et centralt solgear. Dette koaksiale arrangement leverer høj momenttæthed — ofte 3-5 gange drejningsmomentet for en tilsvarende cylindrisk tandhjulsmotor med samme diameter — og overlegen koncentricitet. Et-trins effektivitet er typisk 90-97 % . De er det foretrukne valg til robotforbindelser, elværktøj og præcisionsaktuatorer, hvor et højt drejningsmoment-til-størrelse-forhold er kritisk.
Snekkegearmotor
En snekkegearmotor bruger en skrueformet snekkeskrue, der går i indgreb med et snekkehjul i en 90° vinkel, hvilket muliggør meget høje enkelttrinsreduktionsforhold på 5:1 til 100:1 . Den vigtigste fordel er selvlåsende: Ved forhold over ca. 20:1 kan udgangsakslen ikke drive motoren tilbage, hvilket gør dem ideelle til elevatorer, porte og ventilaktuatorer, der skal holde position under belastning uden bremse. Effektiviteten falder dog betydeligt - ofte til 40-70 % —på grund af glidende kontakt mellem snekken og hjulet.
Spiralformet Gear Motor
Spiralformede gearmotorer har vinklede tænder, der griber gradvist ind, hvilket resulterer i en jævnere, mere støjsvag drift end cylindriske tandhjul med effektivitet pr. trin typisk mellem 96-99 % . Den vinklede tand genererer aksiale trykbelastninger, der skal optages af passende lejer. De bruges i vid udstrækning i pumper, blandere og pakkemaskiner, hvor både stille drift og høj effektivitet er påkrævet.
Konisk gearmotor
Koniske gearmotorer overfører rotation mellem krydsende aksler, typisk ved 90°, ved hjælp af koniske tandhjul. De bruges, når udgangsakslen skal være orienteret vinkelret på motoren - almindeligt i fødevareforarbejdningsudstyr, transportører med retningsændringer og landbrugsmaskiner.
| Type | Effektivitet pr. fase | Forholdsområde | Støjniveau | Selvlåsende | Bedste brugssag |
|---|---|---|---|---|---|
| Spur | 95-98 % | 2:1 – 10:1 | Moderat – Høj | Nej | Transportbånd, legetøj |
| Planetarisk | 90-97 % | 3:1 – 100:1 | Lav-Moderat | Nej | Robotter, aktuatorer |
| Orm | 40-70 % | 5:1 – 100:1 | Lav | Ja (>20:1) | Elevatorer, porte, ventiler |
| Helical | 96-99 % | 1,5:1 – 10:1 | Meget lav | Nej | Pumper, blandere |
| Fasning | 93-97 % | 1:1 – 6:1 | Lav-Moderat | Nej | Retvinklede drev |
Motortyper almindeligvis parret med små gearkasser
Den elektriske motor, der driver gearkassen, er lige så vigtig som selve geartypen. Motoren bestemmer hastighedsstyring, strømkildekrav og dynamisk respons.
DC børstet motor
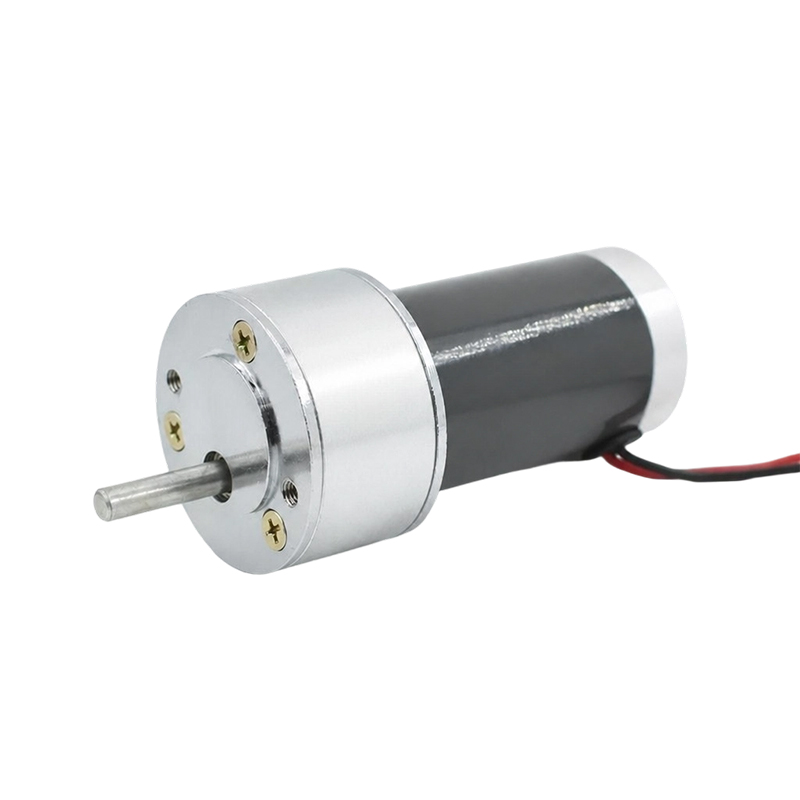
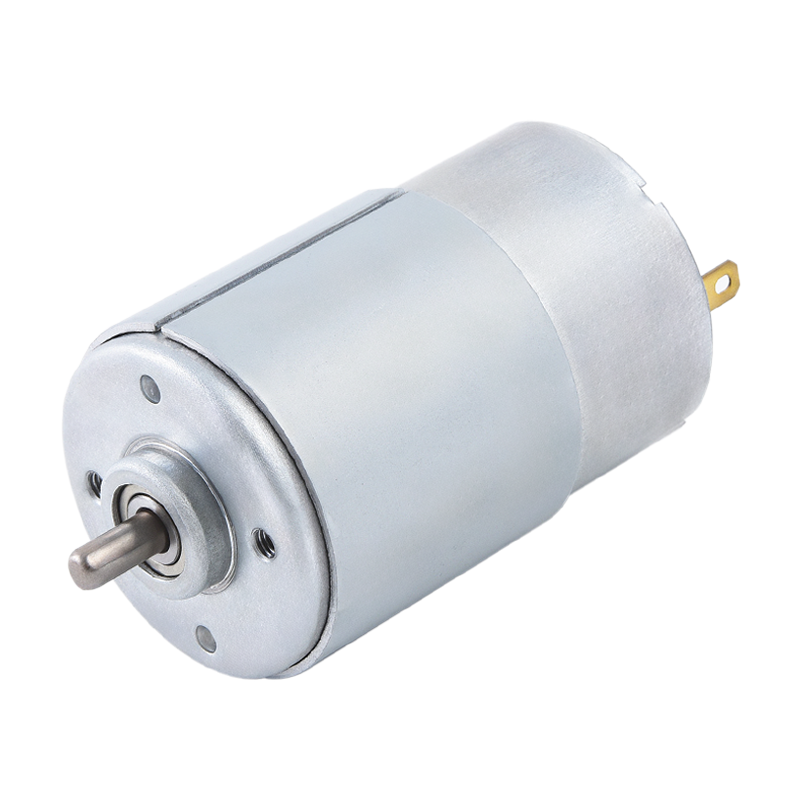
Den mest økonomiske mulighed. DC børstede gearmotorer opererer fra lavspændingsforsyninger (3 V–48 V DC) og styres simpelthen ved at variere spændingen. En typisk 12 V børstet DC gearmotor i 5–50 W-området koster $3-$25 . Børsteslid begrænser levetiden til nogenlunde 500-2.000 timer af kontinuerlig drift, hvilket gør dem bedre egnede til periodiske opgaver såsom vinduesløftere, salgsautomater og hobbyrobotik.
DC børsteløs motor (BLDC)
Børsteløse DC-gearmotorer erstatter mekanisk kommutering med elektronisk kobling, hvilket forlænger levetiden til 10.000–30.000 timer og forbedre effektiviteten med 10-20 % i forhold til børstede ækvivalenter. De kræver en dedikeret motorcontroller (ESC eller BLDC driver IC), hvilket tilføjer omkostninger og kompleksitet, men tilbyder præcis hastighedskontrol og regenerativ bremsning. De dominerer inden for medicinsk udstyr, droner og industriel automatisering, hvor pålidelighed ikke er til forhandling.
Stepmotor med gearkasse
Stepgearmotorer giver åben-sløjfe positionskontrol med opløsning så fin som 0,009°/trin når mikrosteppet, uden indkodere. Tilføjelse af en gearkasse multiplicerer holdemomentet og reducerer trinvinklen, hvilket gør dem ideelle til 3D-printere, CNC-akser og kamera-pan-tilt-hoveder. Typiske reduktionsforhold på 5:1 til 20:1 bruges for at undgå resonans, mens momentet øges.
AC induktionsmotor med gearkasse
Små AC gearmotorer (typisk 6 W til 750 W ) er arbejdshesten i industrielle transportbånd og pakkeudstyr. De kører direkte fra netspænding (110 V eller 230 V AC) uden en controller, er ekstremt holdbare og er standardiseret til IEC-rammestørrelser. Hastigheden er fastsat af linjefrekvensen, medmindre den er parret med et variabelt frekvensdrev (VFD).
Nøglespecifikationer at forstå før køb
Fejllæsning af et datablad er den hurtigste måde at vælge den forkerte gearmotor på. Dette er de specifikationer, der betyder mest:
- Nominel udgangsmoment: Det kontinuerlige drejningsmoment motoren kan levere i det uendelige uden overophedning. Design altid med en sikkerhedsfaktor på 1,5–2× påført dit faktiske belastningsmoment.
- Maksimal (stall) drejningsmoment: Det maksimale drejningsmoment ved nulhastighed - typisk 3–6× nominelt drejningsmoment for planetenheder. Hvis dette overskrides, beskadiges tandhjulets tænder permanent.
- Udgangshastighed uden belastning: RPM ved nominel spænding med nul belastning. Den faktiske driftshastighed under belastning vil være 10–20 % lavere afhængigt af gearkassens effektivitet og belastning.
- Reduktionsforhold: Forholdet mellem inputhastighed og outputhastighed. Et forhold på 50:1 betyder, at udgangsakslen drejer én gang for hver 50 motoromdrejninger.
- Tilbageslag: Vinkelslør (død zone) ved udgangsakslen, når belastningsretningen vender. Målt i bueminutter— præcision planetariske enheder opnå <3 arcmin , mens økonomienheder kan have 20-60 arcmin af tilbageslag.
- Radial og aksial belastning: Tvinger udgangsaksellejet kan opretholde. Overskridelse af radiale belastningsgrænser er en førende årsag til for tidlig lejefejl i ukorrekt monterede gearmotorer.
- IP-klassificering: Indtrængningsbeskyttelsesklassificeringen (f.eks. IP54, IP67) definerer modstandsdygtighed over for støv og fugt – kritisk for udendørs- eller vaskemiljøer.
- Driftscyklus: Kontinuerlig (S1), kortvarig (S2) eller intermitterende (S3) drift påvirker den maksimalt tilladte belastning uden overophedning. At køre en S3-klassificeret enhed ved kontinuerlig drift er en almindelig årsag til motorudbrændthed.
Almindelige anvendelser af små gearmotorer
Små gearmotorer er indlejret i næsten alle motoriserede systemer, der kræver kontrolleret bevægelse med moderat hastighed. Deres alsidighed er uovertruffen:
Robotik og automatisering
Brug af kollaborative robot (cobot) led planetariske BLDC gearmotorer med integrerede encodere og forhold på 50:1 til 150:1 for at opnå præcis, repeterbar positionering. En 6-akset cobotarm indeholder typisk 6-12 individuelle gearmotorsamlinger. Mobile robotter (AGV'er) bruger spor- eller planetariske DC-gearmotorer i 20-200 W rækkevidde til at drive hjul ved 30–120 omdr./min.
Medicinsk udstyr
Infusionspumper, kirurgiske robotter, elektriske kørestole og hospitalssengejusteringsmekanismer er alle afhængige af små gearmotorer - typisk BLDC planetenheder - på grund af deres støjsvag drift, lang levetid og præcis hastighedskontrol . Kirurgisk robotteknologi kræver tilbageslag under 1 buemin og udgangsmomenter fra 0,5 N·m til 20 N·m i en pakke, ofte under 40 mm i diameter.
Forbrugerelektronik og Smart Home
Motoriserede persienner, smarte låse, kameraophæng og robotstøvsugere indeholder små DC-gearmotorer. En typisk smart persiennemotor kører kl 2-5 RPM output med et drejningsmoment på 1–3 N·m , der kører fra en 12 V eller 24 V DC forsyning. Det lave støjkrav i disse miljøer er ofte det afgørende udvælgelseskriterium.
Industrielle transportbånd og pakkelinjer
Kompakte AC spiral- eller snekkegearmotorer i 6 W til 370 W rækkevidde drive transportbånd, etiketteringsmaskiner og tankstationer. Deres standardiserede IEC-flangemontering og akseldimensioner forenkler integrationen i modulære maskindesigns. Det globale marked for gearmotorer brugt til materialehåndtering alene oversteg USD 8 milliarder i 2024 .
Automotive undersystemer
Moderne køretøjer indeholder 40 til 80 små DC gearmotorer bil, køresædejusteringer, spejlstillere, vinduesløftere, soltagsmekanismer og HVAC-dæmpere. Disse skal opfylde skrappe bilstandarder, herunder vibrationsmodstand (10-2.000 Hz), temperaturområde (-40°C til 85°C) og EMC-overensstemmelse i henhold til CISPR 25.
Sådan vælger du den rigtige lille gearmotor: En trin-for-trin tilgang
Valgfejl tegner sig for størstedelen af for tidlige gearmotorfejl i marken. Følg denne systematiske proces for at undgå dem:
- Definer belastningsmoment og hastighedskrav. Beregn det drejningsmoment, som din mekanisme faktisk har brug for ved udgangsakslen, idet der tages højde for friktion, inerti under acceleration og værste tilfælde overbelastning. Bestem det nødvendige output RPM ud fra din applikations krav til lineær eller rotationshastighed.
- Vælg geartype. Brug sammenligningstabellen ovenfor som udgangspunkt. Hvis selvlåsning er nødvendig → orm. Hvis høj momenttæthed i en kompakt krop er kritisk → planetarisk. Hvis stille drift er vigtigst → spiralformet. Hvis omkostningerne er den primære drivkraft, og støj er acceptabel → anspore.
- Vælg motorteknologi. Bestem, om du har brug for enkel tænd/sluk-kontrol (børstet jævnstrøm eller vekselstrøm), præcis hastighedsfeedback (BLDC), positionsstyring uden encodere (stepper) eller netforsynet enkelhed (vekselstrømsinduktion).
- Anvend en sikkerhedsfaktor. Multiplicer dit beregnede belastningsmoment med 1,5–2,0 for at opnå det mindste nominelle udgangsmoment. Til applikationer med stødbelastninger eller hyppige start-stop-cyklusser skal du bruge den højere ende af dette område.
- Bekræft termiske grænser. Bekræft motorens nominelle effekt ved den omgivende temperatur i din installation. Effektivitetsfald og termisk nedsættelse forekommer over motorens nominelle omgivelsestemperatur (typisk 40°C). Ved en omgivelsestemperatur på 60°C skal du reducere udgangseffekten med ca 10-15 % .
- Kontroller akselbelastningsværdier. Sørg for, at dit monteringsarrangement holder radiale og aksiale akselkræfter inden for de nominelle værdier. Kobling direkte til en stiv belastning med en offset kan generere radiale kræfter 5–10× højere end gearmotorens nominelle grænse.
- Bekræft miljø- og lovkrav. Match IP-klassificeringen til dit miljø, tjek for nødvendige certificeringer (UL, CE, RoHS, REACH), og bekræft spændings-/frekvenskompatibilitet.
Størrelsesklasser for små gearmotorer og typiske effektområder
Små gearmotorer spænder over en bred vifte af fysiske størrelser. At forstå, hvilken størrelsesklasse der passer til din applikation, hjælper med at indsnævre mulighederne hurtigt.
| Størrelsesklasse | Udvendig diameter | Power Range | Udgangsmoment | Typiske applikationer |
|---|---|---|---|---|
| Mikro | 6-16 mm | 0,01-1 W | 0,01–0,5 N·m | Ure, endoskoper, høreapparater |
| Mini | 16–36 mm | 1-20 W | 0,5-10 N·m | Smartlåse, kameraophæng, laboratorieinstrumenter |
| Lille | 36–63 mm | 20-120 W | 10–100 N·m | Robotforbindelser, AGV'er, elektriske kørestole |
| Kompakt industrielt | 63–100 mm | 120-750 W | 100–500 N·m | Transportørdrev, pakkemaskiner |
Best Practices for installation, montering og vedligeholdelse
Selv den bedste gearmotor vil svigte for tidligt, hvis den installeres eller vedligeholdes forkert. Disse fremgangsmåder forlænger direkte levetiden:
Monteringsorientering
De fleste små gearmotorer er klassificeret til alle monteringsretninger, men tjek databladet. Snekkegearmotorer med stænksmøring skal monteres som specificeret - hvis de vendes om, kan det udsulte snekkenettet for olie og forårsage hurtigt slid. Horisontal aksel-op montering er en almindelig installationsfejl for snekkereducere.
Kobling og lastjustering
Brug fleksible koblinger i stedet for stive, hvor det er muligt. Fejljustering på så lidt som 0,1 mm radial offset kan øge udgangsaksellejebelastningerne med 2–3×, hvilket reducerer lejernes levetid fra titusindvis af timer til blot nogle få hundrede. Kæbe- eller oldham-koblinger tilpasser sig fejljustering, mens de overfører moment rent.
Smøreintervaller
Gearmotorer med forseglede levetider kræver ingen eftersmøring under normale forhold. Skift gearfedt hver gang for enheder, der kan smøres 5.000–10.000 driftstimer eller mindst årligt i kontinuerlige opgaver. Brug den smøremiddelkvalitet, der er specificeret af producenten - at erstatte en anden viskositet er en førende årsag til for tidlig gear- og lejeslitage.
Termisk styring
Sørg for tilstrækkelig luftstrøm omkring motorhuset. En overfladetemperatur over 70°C på motorhuset (for standard isolationsklasse B-motorer) indikerer overbelastning eller utilstrækkelig ventilation. At køre konsekvent over den nominelle temperatur halverer motorviklingens levetid for hver 10°C stigning over den nominelle værdi - et veldokumenteret forhold inden for motorteknik (Arrhenius-reglen).
Markedstendenser og fremtidige udviklinger inden for små gearmotorer
Det globale marked for gearmotorer blev vurderet til ca USD 33 milliarder i 2024 og forventes at vokse med en CAGR på 4,5-5,5 % frem til 2030, drevet af industriel automation, elektriske køretøjer og udvidelse af robotteknologi. Flere nøgleudviklinger omformer produktkategorien:
- Integreret elektronik: Motordrivere, indkodere og kommunikationsgrænseflader (CANopen, EtherCAT, RS-485) integreres i stigende grad direkte på motorhuset, hvilket reducerer ledningsnettet og muliggør plug-and-play-installation i decentraliserede automatiseringsarkitekturer.
- Højeffektive sjældne jordarters magneter: NdFeB-magneter i BLDC-gearmotorer leverer effekttætheder 30-50 % højere end ferrit-magnet-ækvivalenter, hvilket muliggør mindre, lettere designs for den samme udgangseffekt - direkte til fordel for bærbare og batteridrevne applikationer.
- Cykloide og harmoniske gearmotorer: Disse nul-backlash-alternativer til planetgear er ved at vinde indpas i præcisionsrobotik, der tilbyder udgangsmomenter på op til 10× deres rammestørrelse sammenlignet med konventionelle planetenheder, omend til højere omkostninger.
- Bæredygtighed og energieffektivitet: IE3- og IE4-effektivitetsklassekrav (i henhold til IEC 60034-30-1) driver opgraderinger af AC-gearmotorer i hele Europa og Kina, hvor IE4-motorer bruger 15-30 % mindre energi end IE1-ækvivalenter ved samme udgangseffekt.
- Miniaturisering for humanoid robotik: Den hurtige vækst i udviklingen af humanoide robotter presser efterspørgslen efter ultrakompakte BLDC planetgearmotorer under 40 mm diameter med drejningsmoment, der overstiger 30 N·m —en kombination, der tidligere var uopnåelig ved den formfaktor.
Nyheder
-
Børste DC Motors oprindelse og fysiske fundamenter Den Børste DC Motor er en pioner inden for at omdanne elektrisk energi til mekanisk bevægelse, og dens histor...
LÆS MERE -
Hvem bruger stadig børstede DC-motorer i disse dage? Børstede DC-motorer i små apparater På trods af den voksende anvendelse af børsteløs motorteknologi er små apparat...
LÆS MERE -
Børste jævnstrømsmotorapplikationer i forbrugerelektronik og smarte enheder Børste jævnstrømsmotor rolle i forbrugerelektronik design Børste DC Motor spil...
LÆS MERE
 Hjem


Copyright © Yuyao Hongyang Micromotor Co., Ltd. Alle rettigheder forbeholdes.